Réponse rapide
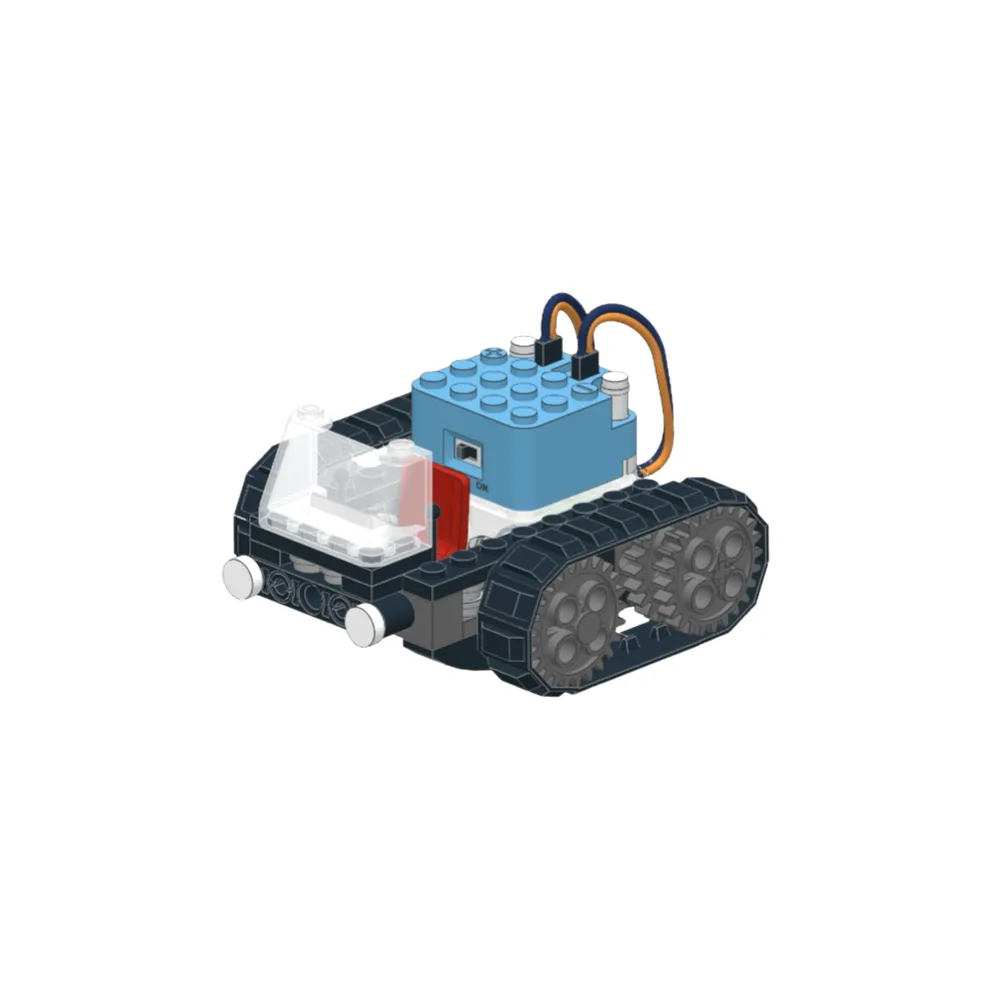
Pour construire un robot suiveur de ligne avec Circuit Cubes, commencez par le kit Tracker car il comprend deux moteurs, un contrôleur Bluetooth et un châssis qui possède déjà des supports pour capteurs. Ajoutez un Geared Motor Cube si vous avez besoin de plus de couple pour des constructions plus lourdes. Suivez les étapes ci-dessous pour assembler, câbler et tester votre robot sur une simple piste à ligne noire.
Ce dont vous avez besoin avant de commencer
Le kit Tracker vous fournit les pièces essentielles : un châssis, deux moteurs, un contrôleur Bluetooth et un support de piles. Vous aurez également besoin d'un rouleau de ruban isolant noir ou d'une piste imprimée pour suiveur de ligne, ainsi que de quatre piles AA. Si votre robot doit transporter un poids supplémentaire, envisagez d'ajouter un Geared Motor Cube pour plus de couple. Aucune soudure n'est nécessaire ; toutes les connexions se font par encliquetage.
Étape 1 : Assemblez le châssis et montez les moteurs
Encliquetez les deux moteurs d'entraînement dans les supports latéraux du châssis Tracker. Assurez-vous que les arbres des moteurs pointent vers l'extérieur et que les roues sont bien enfoncées. Une erreur courante est d'inverser un moteur, ce qui fait tourner les roues en sens inverse. Vérifiez en branchant brièvement la batterie : les deux roues doivent tourner dans le même sens lorsque vous poussez l'accélérateur vers l'avant.
Étape 2 : Fixez le capteur de ligne et la batterie
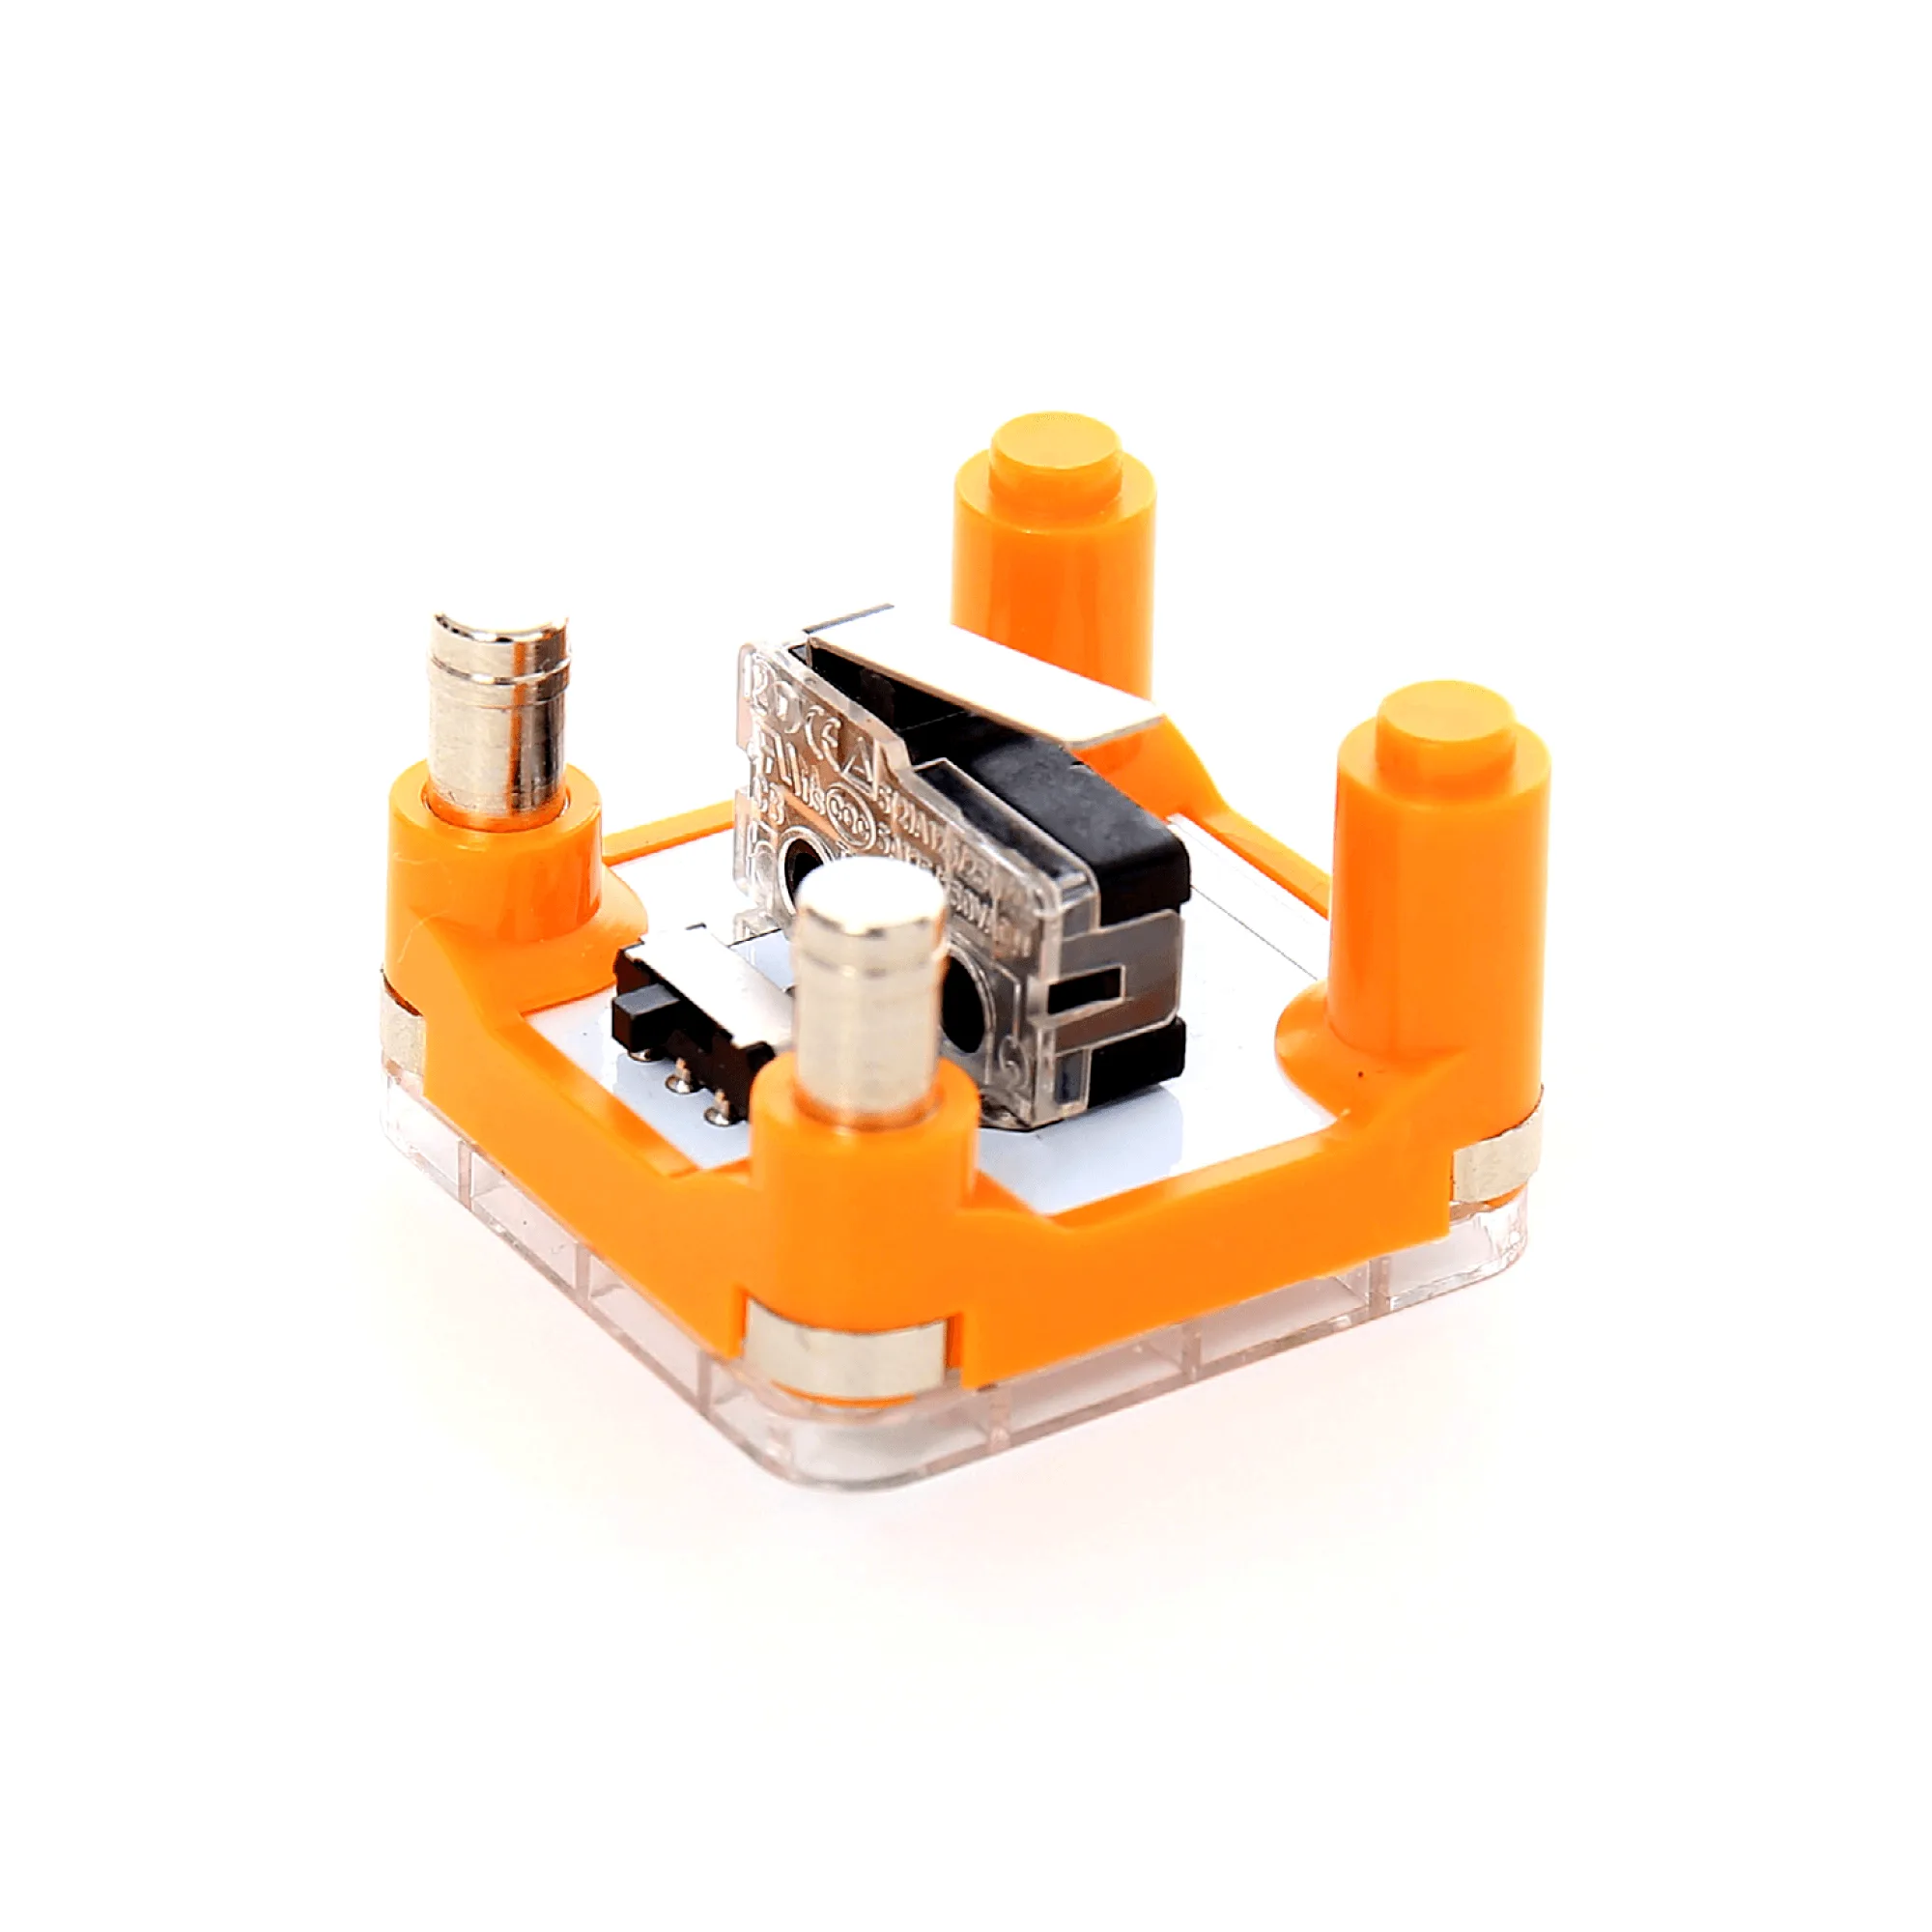
Le Tracker comprend un capteur de ligne qui s'encliquette sur l'avant du châssis. Positionnez-le de sorte que les yeux du capteur soient à environ 1/4 pouce du sol. Si le capteur traîne, ajoutez une petite entretoise. Ensuite, fixez le support de piles à l'arrière du châssis et branchez le câble de la batterie dans le port d'alimentation du contrôleur Bluetooth. Ne forcez pas le connecteur ; il ne s'enfonce que d'une seule façon.
Étape 3 : Câblez les moteurs au contrôleur
Connectez le câble du moteur gauche au port moteur gauche du contrôleur Bluetooth et le câble du moteur droit au port droit. Le Tracker utilise des fiches à code couleur, alors faites correspondre les couleurs. Si vous utilisez un Geared Motor Cube, branchez-le sur le même port que le moteur qu'il remplace. Une erreur courante est de brancher un moteur sur le port du capteur ; cela n'endommagera rien, mais le robot ne bougera pas.
Étape 4 : Construisez une piste d'essai et calibrez
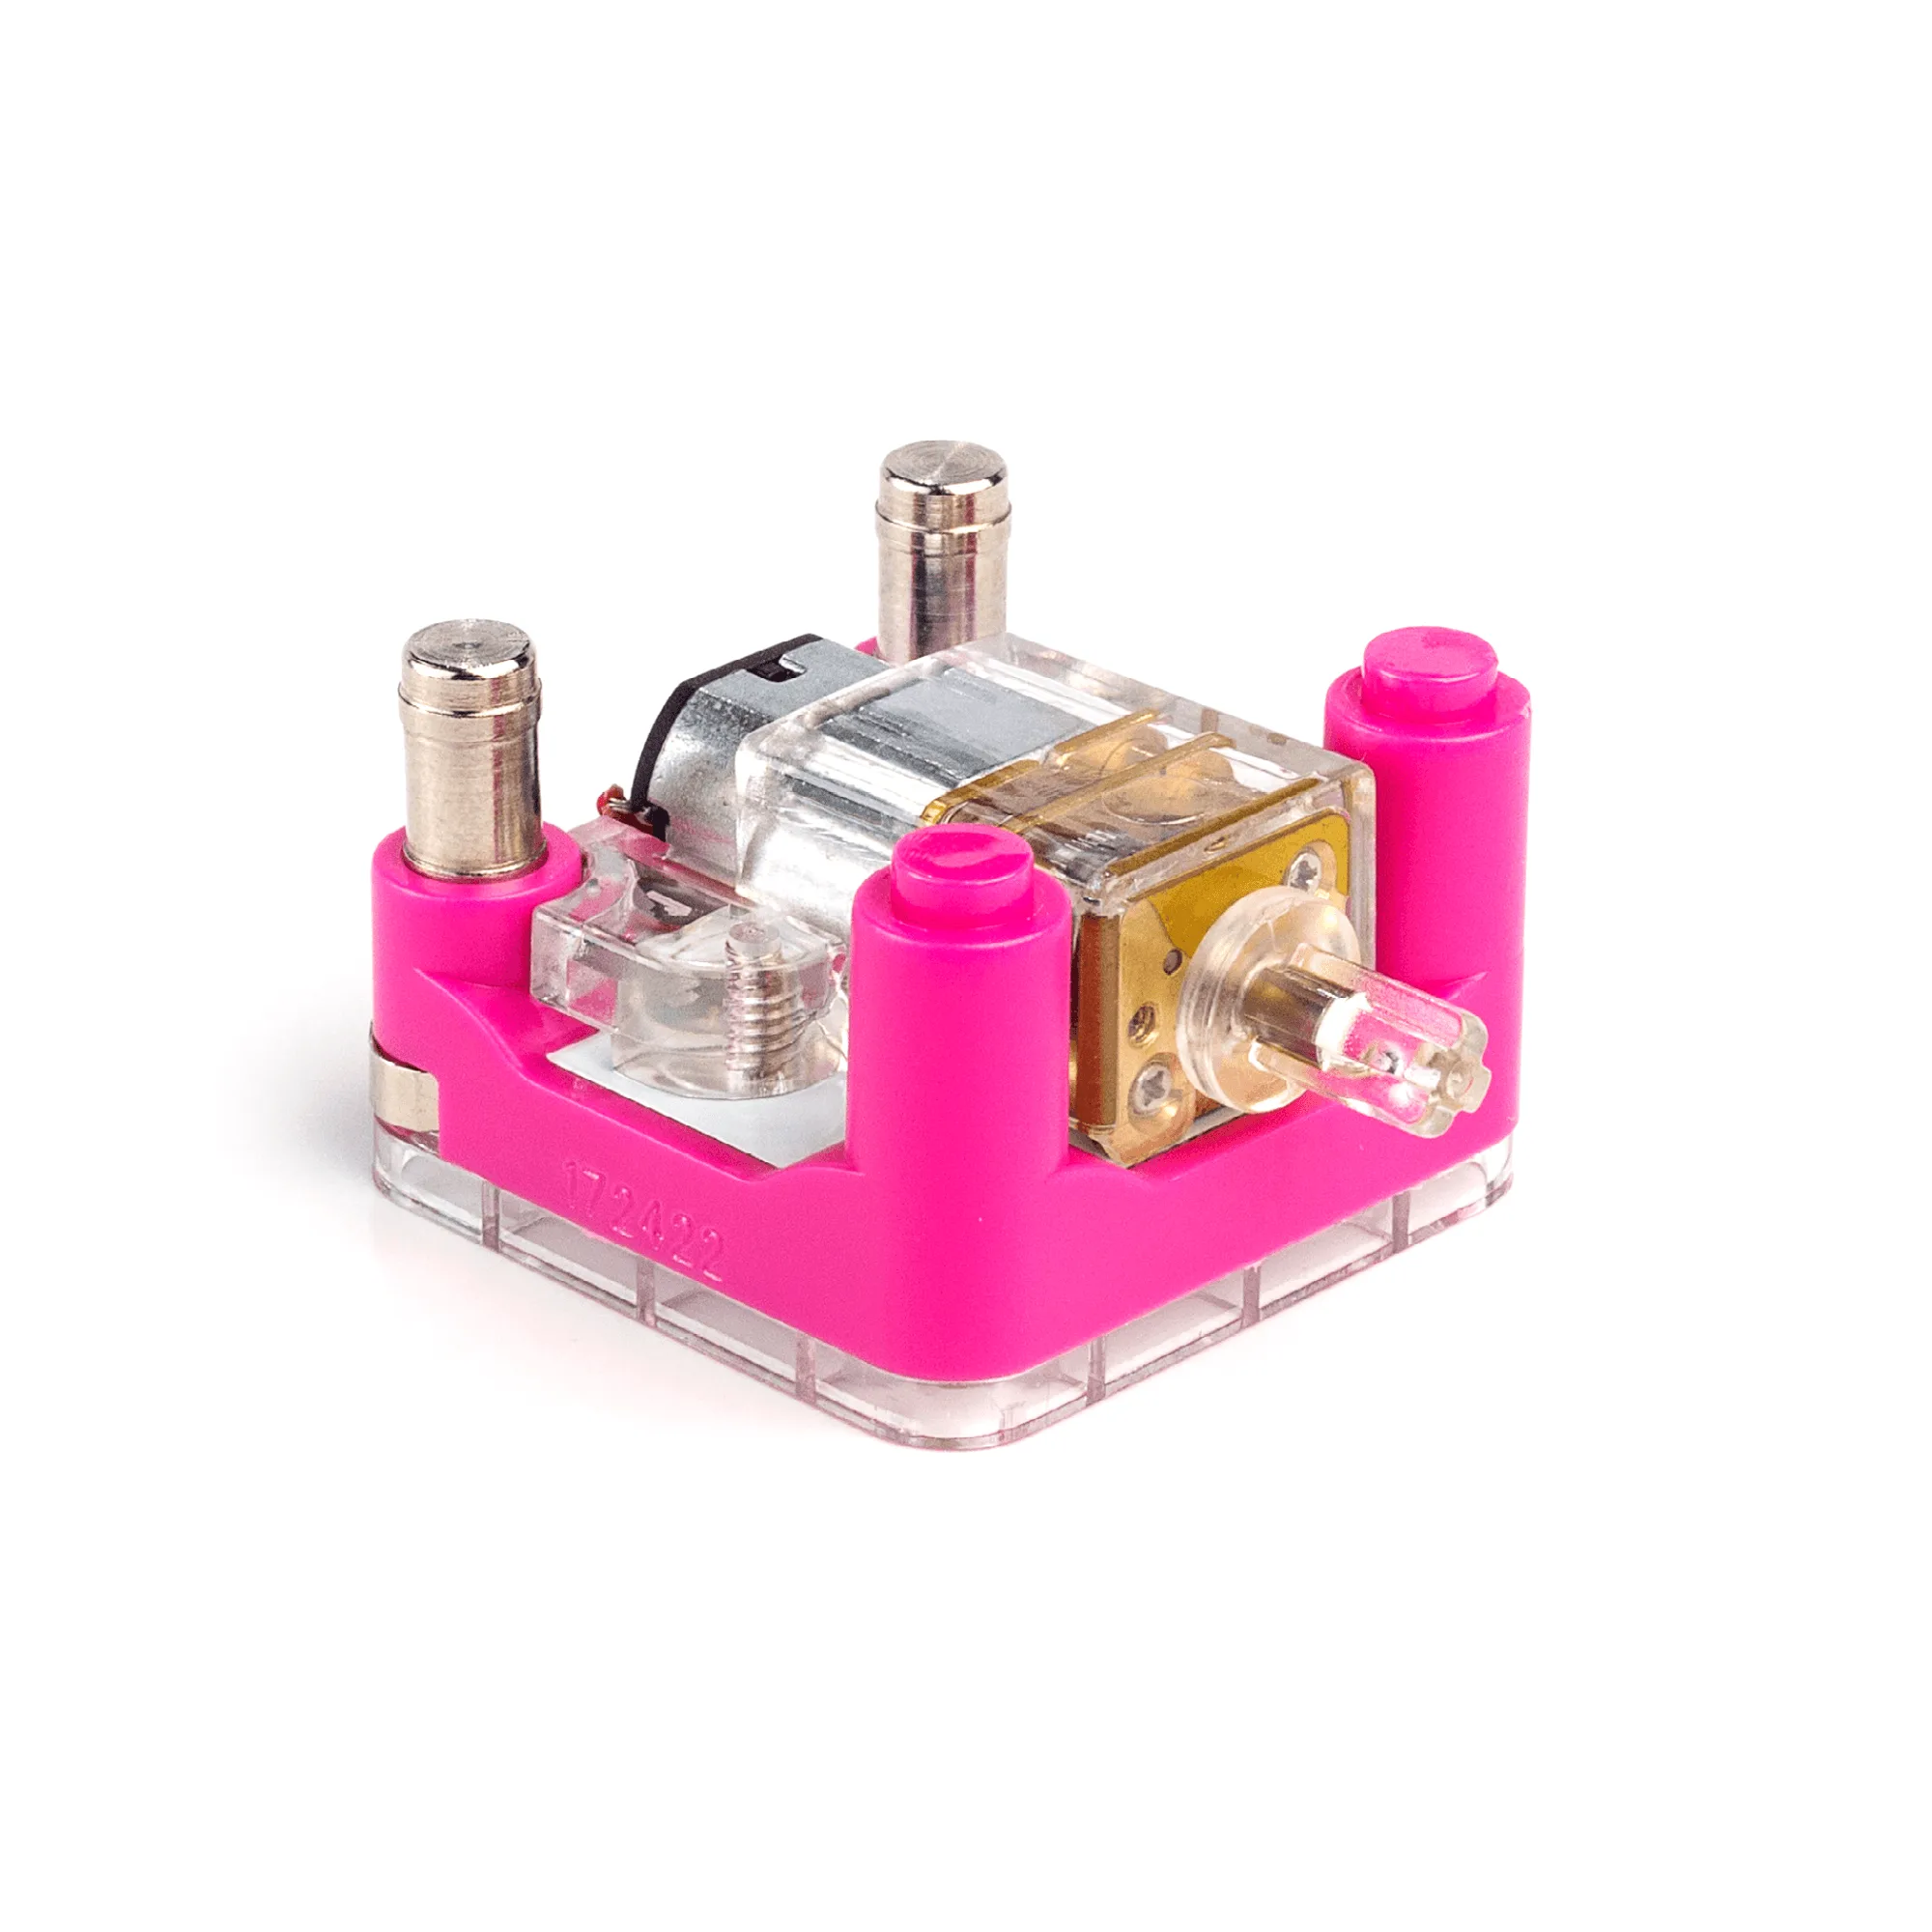
Créez une piste simple sur un sol de couleur claire en utilisant du ruban isolant noir. Un ovale de base ou un huit fonctionne bien. Allumez le robot et laissez-le fonctionner. S'il dévie de la ligne, ajustez la hauteur du capteur ou nettoyez les lentilles du capteur avec un chiffon doux. Pour les virages serrés, ralentissez le robot à l'aide de l'application Bluetooth. Le Geared Motor Cube réduit la vitesse à environ 75 tr/min, ce qui offre plus de couple et un meilleur contrôle dans les virages serrés.
Étape 5 : Résolvez les problèmes courants
Si le robot tourne sur lui-même, un moteur est câblé à l'envers. Échangez les fiches du moteur sur le contrôleur. S'il ignore la ligne, vérifiez que le capteur est branché sur le bon port et que la batterie est complètement chargée. Si le robot se déplace lentement, les piles sont peut-être faibles ; remplacez-les par des piles alcalines neuves. Pour une meilleure adhérence sur les sols lisses, ajoutez un petit morceau de ruban en caoutchouc à chaque roue.
Liste de vérification de construction étape par étape
- Monter les moteurs sur le châssis : Encliquetez les deux moteurs d'entraînement dans les supports latéraux, les arbres vers l'extérieur, et enfoncez fermement les roues. Point de contrôle : les deux roues doivent tourner dans le même sens lorsque vous branchez brièvement l'alimentation.
- Fixer le capteur et la batterie : Fixez le capteur de ligne à l'avant, à environ 1/4 pouce du sol, et sécurisez le support de piles à l'arrière. Erreur à éviter : laisser le capteur traîner sur le sol ; il s'usera et donnera de fausses lectures.
- Câbler les moteurs au contrôleur : Branchez le câble du moteur gauche dans le port moteur gauche et le câble du moteur droit dans le port moteur droit du contrôleur Bluetooth. Point de contrôle : si le robot tourne sur lui-même, échangez les fiches du moteur.
- Créer une piste d'essai : Utilisez du ruban isolant noir sur un sol clair pour réaliser une piste ovale ou en forme de huit. Commencez par des courbes douces avant d'essayer des virages serrés.
- Calibrer et tester : Allumez le robot et laissez-le suivre la ligne. Ajustez la hauteur du capteur ou nettoyez les lentilles s'il dévie. Pour les virages serrés, ralentissez le robot à l'aide de l'application Bluetooth.
- Dépanner : Si le robot ignore la ligne, vérifiez le port du capteur et le niveau de la batterie. S'il se déplace lentement, remplacez les piles. Ajoutez du ruban en caoutchouc aux roues pour une meilleure adhérence sur les sols lisses.
Pièces clés pour votre robot suiveur de ligne
- Tracker: Tracker comprend un contrôleur Bluetooth, des moteurs et des instructions de construction en ligne. C'est le kit de base pour un robot suiveur de ligne ; le contrôleur vous permet de régler la vitesse et la direction sans pièces supplémentaires.
- Geared Motor Cube: Geared Motor Cube tourne à plus de 1,000 tr/min, mais les engrenages réduisent la sortie à environ 75 tr/min pour un couple maximal. Utilisez ce moteur si votre robot doit pousser des charges plus lourdes ou monter de petites rampes ; la vitesse plus faible offre un meilleur contrôle dans les virages serrés.