إجابة سريعة
وجّه العدسة المكافئة مباشرة نحو المرسل، وحافظ على عمودي الساق، واختبر تغييرًا واحدًا في كل مرة. معظم مشاكل المدى الضعيف تأتي من طبق مائل، أو خط رؤية مسدود، أو اتصال متحكم دقيق غير محكم، وليس من روبوت معطل.
تعمل عدسة مكرر المدى المكافئة مثل طبق القمر الصناعي: فهي تجمع الإشارات الضعيفة وتركزها على جهاز الاستقبال. أخطاء التوجيه الصغيرة تكلفك المدى، لذا فإن الحل عادةً هو المحاذاة والاختبار، وليس أجهزة جديدة.
يشرح هذا البرنامج التعليمي لمكرر المدى الإعداد بالترتيب، مع نقطة تفتيش بعد كل خطوة حتى تتمكن من معرفة ما الذي حسّن إشارتك بالفعل. إذا توقف روبوت Hack Pack الخاص بك عن الاستجابة في منتصف التجربة، فإن استبدال المتحكم الدقيق (Hack Pack) هو الجزء الذي يجب فحصه أولاً.
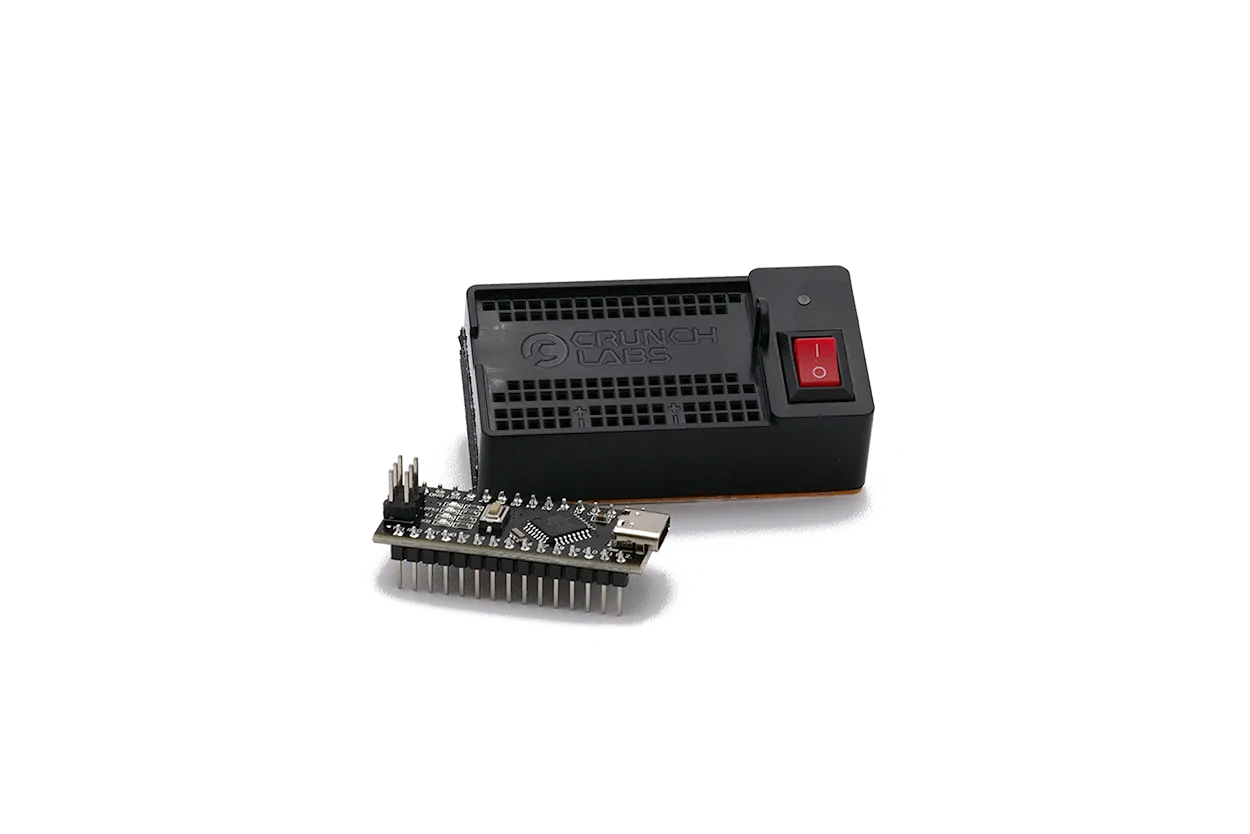
استبدال المتحكم الدقيق (Hack Pack)
قم بإعداد المرسل والمستقبل قبل توجيه أي شيء
ضع المرسل على سطح ثابت ومستوٍ على نفس ارتفاع جهاز الاستقبال تقريبًا. خط الرؤية أهم من المسافة في هذه المرحلة، لذا قم بإزالة الكراسي والكتب والجدران من المسار بينهما. ضع علامة على كلا الموقعين بشريط لاصق حتى تتمكن من العودة إلى خط أساس معروف بعد كل اختبار.
قم بتشغيل كلتا الوحدتين وتأكد من استجابة جهاز الاستقبال على مسافة قصيرة قبل لمس العدسة. إذا لم يستجب عن قرب، فلن يساعد توجيه العدسة المكافئة. تحقق من جلوس المتحكم الدقيق وملامسات البطارية أولاً، ثم أعد الاختبار.
- حافظ على مسافة لا تقل عن متر واحد بين الوحدتين حتى لا تختبر من مسافة قريبة جدًا.
- تجنب الاختبار بالقرب من الرفوف المعدنية أو الأجهزة التي يمكنها عكس الإشارة أو امتصاصها.
وجّه العدسة المكافئة نحو المرسل
قم بتدوير العدسة بحيث يشير مركزها مباشرة نحو المرسل، وليس نحو الأرض أو السقف. قف خلف جهاز الاستقبال وانظر على طول الساق للتحقق من الزاوية. العدسة المائلة ولو قليلاً عن المحور تجمع إشارة أقل، مما يظهر على شكل انقطاعات في المسافات الأطول.
حرّك جهاز الاستقبال بزيادات صغيرة بدلاً من تحريكه من جانب إلى آخر. بعد كل تعديل، انتظر بضع ثوانٍ ولاحظ ما إذا كانت الإشارة ثابتة. أفضل وضع هو الذي يبقى مستقرًا، وليس الذي يبلغ ذروته لفترة وجيزة.
- خطأ شائع: توجيه العدسة نحو الروبوت بدلاً من المرسل.
- نقطة تفتيش: يجب أن يكون الساق عموديًا ووجه العدسة موازيًا للمرسل.
اختبر المدى متغيرًا واحدًا في كل مرة
زد المسافة بخطوات ثابتة، مثل نصف متر في كل مرة، وسجل أين تصبح الإشارة غير موثوقة لأول مرة. غيّر شيئًا واحدًا فقط لكل اختبار: المسافة، أو الزاوية، أو الارتفاع. إذا حركت متغيرين في وقت واحد، فلن تعرف أيهما تسبب في التحسن.
قم بتشغيل كل مسافة مرتين لاستبعاد التداخل من الأشخاص المارين أو الأجهزة القريبة. النتيجة التي تتكرر تستحق الثقة؛ القراءة المحظوظة لمرة واحدة ليست كذلك. اكتب أرقامك حتى تتمكن من المقارنة لاحقًا.
- خطأ شائع: الاختبار في الخارج في يوم عاصف، حيث تتحرك العدسة بين القراءات.
- نقطة تفتيش: لاحظ المسافة المحددة التي تبدأ عندها الانقطاعات، ثم حاول التغلب عليها بخطوة واحدة.
أصلح أكثر أسباب ضعف المدى شيوعًا
إذا كان المدى أسوأ من المتوقع، أعد فحص زاوية العدسة، وارتفاع الساق، وأي عائق في المسار. يمكن للكابلات وكتل الطاقة القريبة من جهاز الاستقبال أن تضيف ضوضاء، لذا أبعدها وأعد الاختبار. في كثير من الحالات، يكون الروبوت نفسه سليمًا والمشكلة في الإعداد.
عندما يتوقف الروبوت عن الاستجابة تمامًا، حتى على مسافة قريبة، افحص المتحكم الدقيق. إنه العقل الحاسوبي الذي يتواصل بين المستشعرات والميكانيكا باستخدام الكود، لذا فإن وجود متحكم غير محكم أو تالف يكسر السلسلة بأكملها. أعد تركيبه، ثم أعد الاختبار قبل افتراض أن الروبوت معطل.
- خطأ شائع: استبدال الأجزاء قبل تأكيد توجيه العدسة وخط الرؤية.
- نقطة تفتيش: إذا عادت الاستجابة على مسافة قصيرة بعد إعادة تركيب المتحكم الدقيق، فإن إعداد العدسة لم يكن المشكلة أبدًا.
خطوات إعداد مكرر المدى
- الخطوة 1: إنشاء خط أساس: ضع المرسل والمستقبل على ارتفاع متساوٍ مع مسار واضح، وقم بتشغيلهما، وتأكد من استجابة جهاز الاستقبال على مسافة قصيرة. عدم الاستجابة عن قرب يعني إصلاح الاتصال قبل توجيه العدسة.
- الخطوة 2: توجيه العدسة المكافئة: وجّه مركز العدسة مباشرة نحو المرسل وحافظ على عمودي الساق، وانظر على طوله للتحقق من الزاوية. العدسة المائلة هي السبب الأكثر شيوعًا لقصر المدى.
- الخطوة 3: الاختبار بزيادات ثابتة: زد المسافة بخطوات صغيرة، مع تغيير متغير واحد فقط لكل اختبار وتكرار كل قراءة لتأكيدها. سجل المسافة التي تبدأ عندها الانقطاعات حتى تتمكن من قياس التحسن.
- الخطوة 4: عزل التداخل: أبعد الكابلات وكتل الطاقة والأجسام المعدنية عن جهاز الاستقبال، ثم أعد اختبار نفس المسافة. إذا تحسن المدى، كانت البيئة هي المشكلة، وليس الروبوت.
- الخطوة 5: فحص المتحكم الدقيق: أعد تركيب أو استبدال استبدال المتحكم الدقيق (Hack Pack) إذا فشل الروبوت في الاستجابة على مسافة قريبة. استعادة الاستجابة على مسافة قصيرة يؤكد أن إعداد العدسة كان جيدًا طوال الوقت.
الأجزاء المهمة لهذه التجربة
- استبدال المتحكم الدقيق (Hack Pack): الدماغ الحاسوبي للروبوت، أو المتحكم الدقيق، يتواصل بين المستشعرات والميكانيكا باستخدام الكود، وHack Packs هي روبوتات قابلة للبرمجة يمكنك اختراقها لكتابة وإعادة كتابة الكود. إذا تجاهل الروبوت أوامرك على أي مسافة، فاستبدل أو أعد تركيب هذا الجزء قبل إلقاء اللوم على إعداد العدسة المكافئة.
- مركب الليزر - مكبر الصوت: روبوت Hack Pack مستقل لا يتطلب اشتراكًا ويأتي مع كل ما تحتاجه ويعمل مع وحدة التحكم في البرمجة (IDE). مفيد إذا كنت تريد بناءً ثانيًا قابلاً للبرمجة لممارسة نفس روتين التوجيه والاختبار دون اشتراك.
وجّه أولاً، واختبر تغييرًا واحدًا في كل مرة، وافحص المتحكم الدقيق فقط عندما يفشل الروبوت عن قرب. هذا الترتيب يوفر عليك استبدال الأجزاء التي لم تكن معطلة أبدًا.