빠른 답변
파라볼릭 렌즈를 송신기 쪽으로 직접 향하게 하고, 스템을 수직으로 유지하며, 한 번에 하나씩만 변경하며 테스트하세요. 대부분의 약한 범위 문제는 깨진 로봇보다는 기울어진 접시, 막힌 시야, 또는 느슨한 마이크로컨트롤러 연결에서 비롯됩니다.
Range Repeater 파라볼릭 렌즈는 위성 안테나처럼 작동합니다. 약한 신호를 모아 수신기에 집중시킵니다. 작은 조준 오류도 범위 손실로 이어지므로, 일반적으로 새 하드웨어가 아닌 정렬 및 테스트를 통해 문제를 해결할 수 있습니다.
이 Range Repeater 튜토리얼은 순서대로 설정 과정을 안내하며, 각 단계 후 체크포인트를 제공하여 신호가 실제로 개선되었는지 확인할 수 있도록 합니다. Hack Pack 로봇이 실험 중간에 응답을 멈추면, 먼저 확인해야 할 부품은 마이크로컨트롤러 교체 (Hack Pack) 입니다.
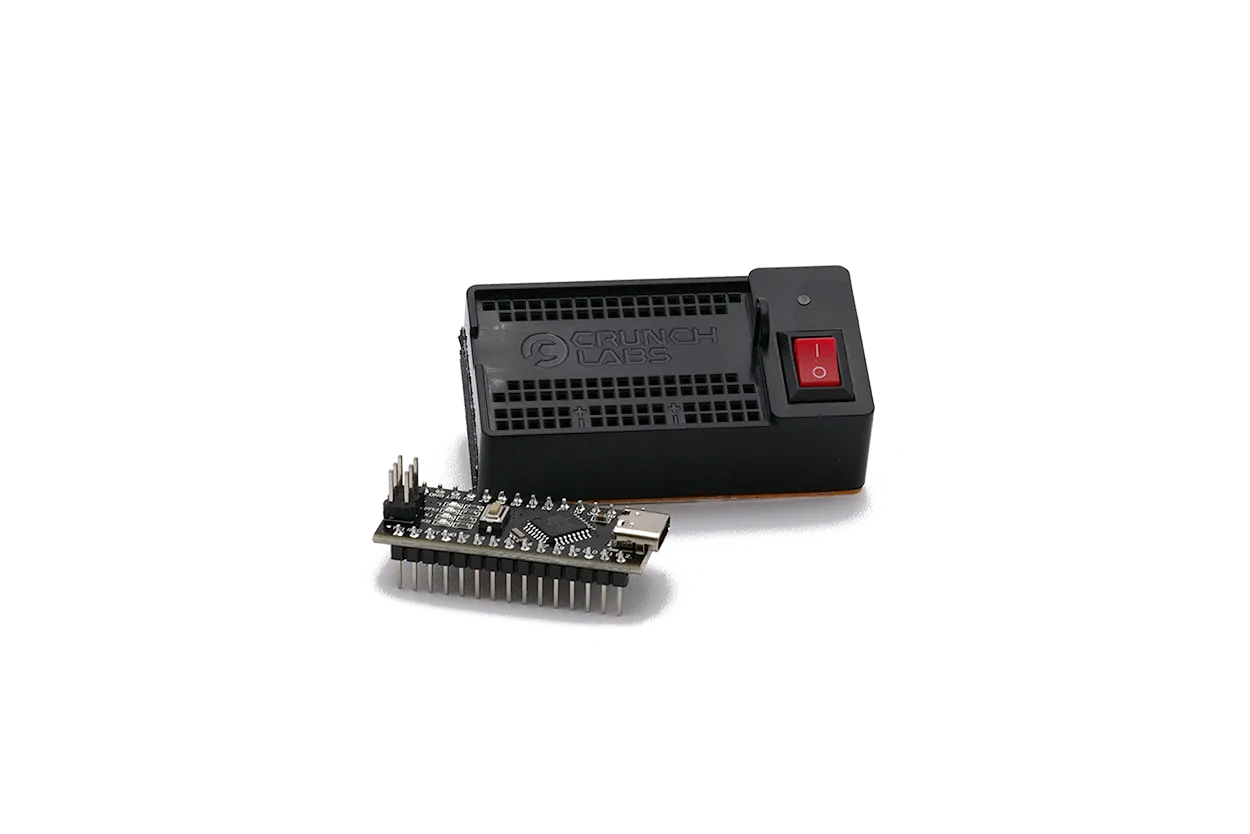
마이크로컨트롤러 교체 (Hack Pack)
조준하기 전에 송신기와 수신기를 설정하세요
송신기를 안정적이고 평평한 표면에 수신기와 거의 같은 높이로 놓으세요. 이 단계에서는 거리보다 시야가 더 중요하므로, 두 기기 사이의 경로에서 의자, 책, 벽을 치우세요. 각 테스트 후 알려진 기준점으로 돌아갈 수 있도록 두 위치를 테이프로 표시하세요.
두 장치의 전원을 켜고, 렌즈를 만지기 전에 짧은 거리에서 수신기가 응답하는지 확인하세요. 가까이서 응답하지 않으면 파라볼릭 렌즈를 조준해도 소용이 없습니다. 먼저 마이크로컨트롤러 장착 상태와 배터리 접점을 확인한 후 다시 테스트하세요.
- 두 장치를 최소 1미터 이상 떨어뜨려 근거리에서 테스트하지 않도록 하세요.
- 신호를 반사하거나 흡수할 수 있는 금속 선반이나 가전제품 근처에서 테스트하지 마세요.
파라볼릭 렌즈를 송신기 쪽으로 조준하세요
렌즈의 중심이 바닥이나 천장이 아닌 송신기를 직접 향하도록 회전시키세요. 수신기 뒤에 서서 스템을 따라 시선을 맞춰 각도를 확인하세요. 약간이라도 축에서 벗어난 렌즈는 신호를 덜 수집하며, 이는 더 먼 거리에서 신호 끊김으로 나타납니다.
수신기를 좌우로 흔들지 말고 작은 간격으로 움직이세요. 각 조정 후 몇 초간 기다렸다가 신호가 안정적으로 유지되는지 확인하세요. 최적의 위치는 잠시 최고점을 보이는 위치가 아니라 안정적으로 유지되는 위치입니다.
- 일반적인 실수: 송신기 대신 로봇에 렌즈를 조준하는 경우.
- 체크포인트: 스템이 수직이고 렌즈 면이 송신기와 평행해야 합니다.
한 번에 하나의 변수만 변경하며 범위를 테스트하세요
거리를 0.5미터씩과 같은 고정된 간격으로 늘리고, 신호가 처음으로 불안정해지는 지점을 기록하세요. 테스트당 하나의 변수(거리, 각도 또는 높이)만 변경하세요. 한 번에 두 변수를 변경하면 어떤 것이 개선을 가져왔는지 알 수 없습니다.
지나가는 사람이나 근처 장치의 간섭 가능성을 배제하기 위해 각 거리를 두 번 테스트하세요. 반복되는 결과는 신뢰할 가치가 있으며, 단 한 번의 운 좋은 측정값은 그렇지 않습니다. 나중에 비교할 수 있도록 숫자를 기록하세요.
- 일반적인 실수: 렌즈가 측정 사이에 움직이는 바람이 부는 날 야외에서 테스트하는 경우.
- 체크포인트: 신호 끊김이 시작되는 정확한 거리를 기록한 후, 한 단계 더 개선해 보세요.
가장 흔한 범위 저하 요인을 해결하세요
범위가 예상보다 나쁘면 렌즈 각도, 스템 높이, 경로상의 장애물을 다시 확인하세요. 수신기 근처의 케이블과 전원 어댑터는 노이즈를 추가할 수 있으므로 치우고 다시 테스트하세요. 많은 경우 로봇 자체는 문제가 없고 설정이 문제입니다.
로봇이 가까운 거리에서도 완전히 응답을 멈추면 마이크로컨트롤러를 검사하세요. 마이크로컨트롤러는 코드를 사용하여 센서와 기계 장치 간의 통신을 담당하는 컴퓨터 두뇌이므로, 느슨하거나 손상되면 전체 체인이 끊어집니다. 다시 장착한 후 로봇이 고장났다고 가정하기 전에 다시 테스트하세요.
- 일반적인 실수: 렌즈 조준과 시야를 확인하기 전에 부품을 교체하는 경우.
- 체크포인트: 마이크로컨트롤러를 다시 장착한 후 근거리 응답이 돌아오면 렌즈 설정이 문제가 아니었던 것입니다.
Range Repeater 설정 단계
- 단계 1: 기준 설정: 송신기와 수신기를 동일한 높이에 놓고 경로를 확보한 후, 두 장치의 전원을 켜고 수신기가 짧은 거리에서 응답하는지 확인하세요. 가까이서 응답이 없으면 렌즈를 조준하기 전에 연결을 수정하세요.
- 단계 2: 파라볼릭 렌즈 조준: 렌즈 중심을 송신기 쪽으로 직접 향하게 하고 스템을 수직으로 유지하며, 스템을 따라 시선을 맞춰 각도를 확인하세요. 기울어진 렌즈가 짧은 범위의 가장 흔한 원인입니다.
- 단계 3: 고정된 간격으로 테스트: 거리를 작은 단계로 늘리고, 테스트당 하나의 변수만 변경하며 각 측정값을 반복하여 확인하세요. 신호 끊김이 시작되는 거리를 기록하여 개선 정도를 측정할 수 있도록 하세요.
- 단계 4: 간섭 분리: 케이블, 전원 어댑터, 금속 물체를 수신기에서 멀리 옮긴 후 동일한 거리에서 다시 테스트하세요. 범위가 개선되면 환경이 문제였던 것이지 로봇이 문제가 아니었던 것입니다.
- 단계 5: 마이크로컨트롤러 확인: 로봇이 가까운 거리에서 응답하지 않으면 마이크로컨트롤러 교체 (Hack Pack)를 다시 장착하거나 교체하세요. 근거리 응답이 복원되면 렌즈 설정은 처음부터 문제가 없었음을 확인하는 것입니다.
이 실험에 중요한 부품
- 마이크로컨트롤러 교체 (Hack Pack): 로봇의 컴퓨터 두뇌인 마이크로컨트롤러는 코드를 사용하여 센서와 기계 장치 간의 통신을 담당하며, Hack Pack은 코드를 작성하고 다시 작성할 수 있는 프로그래밍 가능한 로봇입니다. 로봇이 어떤 거리에서든 명령을 무시하면 파라볼릭 렌즈 설정을 탓하기 전에 이 부품을 교체하거나 다시 장착하세요.
- 레이저 신시사이저 - 스피커: 구독이 필요 없고 필요한 모든 것이 포함되어 있으며 코딩 콘솔(IDE)과 함께 작동하는 독립형 Hack Pack 로봇입니다. 구독 없이 동일한 조준 및 테스트 루틴을 연습할 수 있는 두 번째 프로그래밍 가능한 빌드를 원하는 경우 유용합니다.
먼저 조준하고, 한 번에 하나의 변경 사항만 테스트하며, 로봇이 가까이서 실패할 때만 마이크로컨트롤러를 확인하세요. 이 순서를 따르면 결코 고장 나지 않은 부품을 교체하는 일을 방지할 수 있습니다.