Risposta rapida
Punta la lente parabolica direttamente verso il trasmettitore, mantieni lo stelo verticale e prova un cambiamento alla volta. La maggior parte dei problemi di portata ridotta deriva da un piatto inclinato, una linea di vista ostruita o una connessione allentata del microcontrollore, non da un robot rotto.
La lente parabolica del Range Repeater funziona come un'antenna parabolica: raccoglie i segnali deboli e li focalizza sul ricevitore. Piccoli errori di puntamento ti costano portata, quindi la soluzione è solitamente l'allineamento e il test, non un nuovo hardware.
Questo tutorial sul range repeater guida attraverso la configurazione in ordine, con un checkpoint dopo ogni passaggio in modo da poter capire cosa ha effettivamente migliorato il tuo segnale. Se il tuo robot Hack Pack smette di rispondere durante l'esperimento, il Ricambio del microcontrollore (Hack Pack) è la parte da controllare per prima.
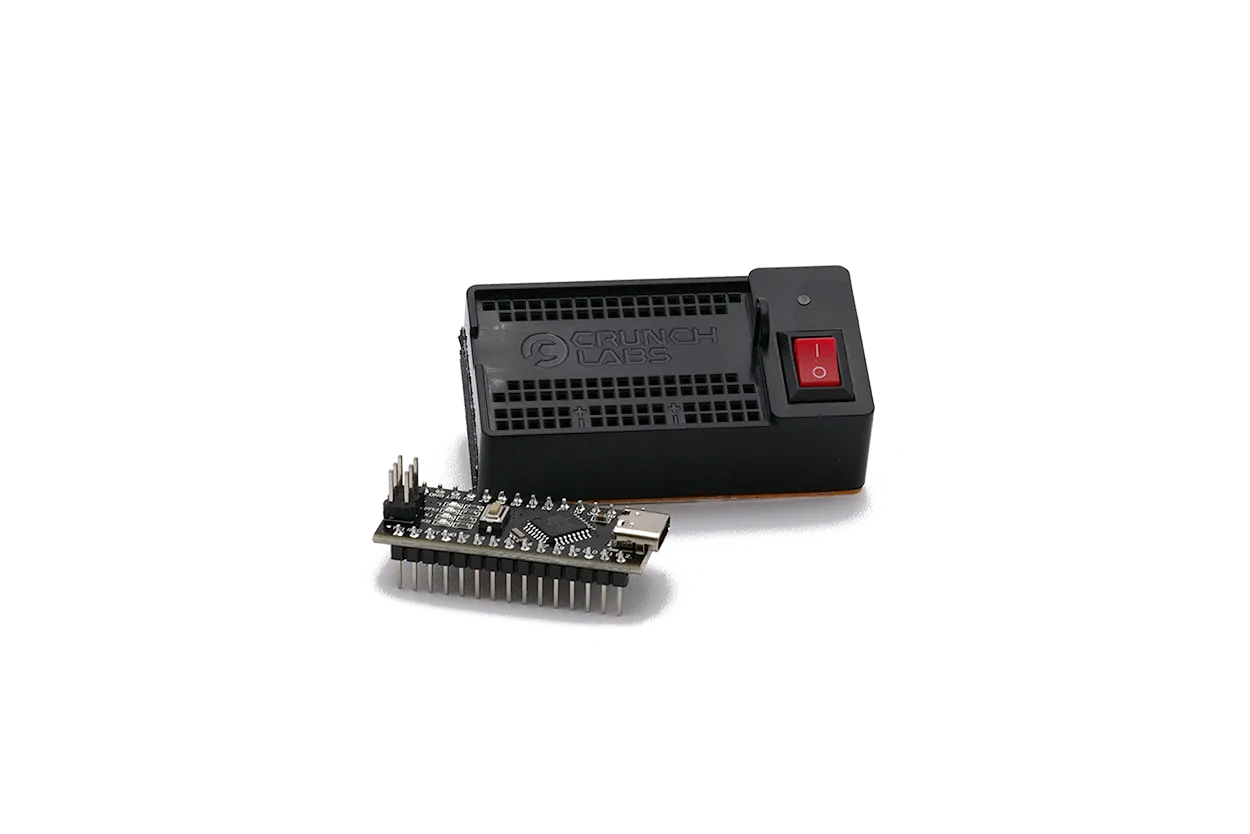
Ricambio del microcontrollore (Hack Pack)
Configura trasmettitore e ricevitore prima di puntare qualsiasi cosa
Posiziona il trasmettitore su una superficie stabile e piana all'incirca alla stessa altezza del ricevitore. La linea di vista è più importante della distanza in questa fase, quindi rimuovi sedie, libri e pareti dal percorso tra di loro. Segna entrambe le posizioni con del nastro adesivo in modo da poter tornare a una linea di base nota dopo ogni test.
Accendi entrambe le unità e conferma che il ricevitore risponda a corto raggio prima di toccare la lente. Se non risponde da vicino, puntare la lente parabolica non servirà. Controlla prima l'alloggiamento del microcontrollore e i contatti della batteria, quindi ripeti il test.
- Tieni entrambe le unità ad almeno un metro di distanza in modo da non testare a bruciapelo.
- Evita di testare vicino a scaffali metallici o elettrodomestici che possono riflettere o assorbire il segnale.
Punta la lente parabolica verso il trasmettitore
Ruota la lente in modo che il suo centro punti direttamente verso il trasmettitore, non verso il pavimento o il soffitto. Mettiti dietro il ricevitore e guarda lungo lo stelo per controllare l'angolo. Una lente inclinata anche leggermente fuori asse raccoglie meno segnale, il che si manifesta con perdite di connessione a distanze maggiori.
Sposta il ricevitore con piccoli incrementi invece di spazzolarlo da un lato all'altro. Dopo ogni regolazione, attendi qualche secondo e nota se il segnale rimane stabile. La posizione migliore è quella che rimane stabile, non quella che dà un picco breve.
- Errore comune: puntare la lente verso il robot invece che verso il trasmettitore.
- Checkpoint: lo stelo deve essere verticale e la faccia della lente parallela al trasmettitore.
Testa la portata una variabile alla volta
Aumenta la distanza con passi fissi, ad esempio mezzo metro alla volta, e registra dove il segnale diventa inaffidabile per la prima volta. Cambia solo una cosa per test: distanza, angolo o altezza. Se muovi due variabili contemporaneamente, non saprai quale ha causato il miglioramento.
Esegui ogni distanza due volte per escludere interferenze da persone di passaggio o dispositivi vicini. Un risultato che si ripete merita fiducia; una singola lettura fortunata no. Scrivi i tuoi numeri in modo da poterli confrontare in seguito.
- Errore comune: testare all'aperto in una giornata ventosa, dove la lente si sposta tra una lettura e l'altra.
- Checkpoint: annota la distanza esatta in cui iniziano le perdite di connessione, quindi prova a superarla di un passo.
Risolvi le cause più comuni di portata ridotta
Se la portata è peggiore del previsto, ricontrolla l'angolo della lente, l'altezza dello stelo e qualsiasi ostruzione nel percorso. Cavi e alimentatori vicino al ricevitore possono aggiungere rumore, quindi spostali e ripeti il test. In molti casi il robot stesso è a posto e il problema è la configurazione.
Quando il robot smette completamente di rispondere, anche a corto raggio, ispeziona il microcontrollore. È il cervello informatico che comunica tra i sensori e la meccanica usando il codice, quindi un microcontrollore allentato o danneggiato rompe l'intera catena. Reinseriscilo, poi ripeti il test prima di presumere che il robot sia morto.
- Errore comune: sostituire parti prima di confermare la mira della lente e la linea di vista.
- Checkpoint: se la risposta a corto raggio torna dopo aver reinserito il microcontrollore, la configurazione della lente non è mai stata il problema.
Passaggi di configurazione del Range Repeater
- Passaggio 1: Stabilire una linea di base: Posiziona trasmettitore e ricevitore alla stessa altezza con un percorso libero, accendi entrambi e conferma che il ricevitore risponda a corto raggio. Nessuna risposta da vicino significa riparare la connessione prima di puntare la lente.
- Passaggio 2: Puntare la lente parabolica: Punta il centro della lente direttamente verso il trasmettitore e mantieni lo stelo verticale, guardando lungo di esso per controllare l'angolo. Una lente inclinata è la causa più comune di portata ridotta.
- Passaggio 3: Testare con incrementi fissi: Aumenta la distanza a piccoli passi, cambiando solo una variabile per test e ripetendo ogni lettura per confermarla. Registra la distanza in cui iniziano le perdite di connessione in modo da poter misurare il miglioramento.
- Passaggio 4: Isolare le interferenze: Allontana cavi, alimentatori e oggetti metallici dal ricevitore, quindi ripeti il test alla stessa distanza. Se la portata migliora, l'ambiente era il problema, non il robot.
- Passaggio 5: Controllare il microcontrollore: Reinserisci o sostituisci il ricambio del microcontrollore (Hack Pack) se il robot non risponde a corto raggio. Il ripristino della risposta a corto raggio conferma che la configurazione della lente era corretta fin dall'inizio.
Parti importanti per questo esperimento
- Ricambio del microcontrollore (Hack Pack): Il cervello informatico del robot, o microcontrollore, comunica tra i sensori e la meccanica usando il codice, e gli Hack Pack sono robot programmabili che puoi hackerare per scrivere e riscrivere codice. Se il tuo robot ignora i comandi a qualsiasi distanza, sostituisci o reinserisci questa parte prima di incolpare la configurazione della lente parabolica.
- Sintetizzatore laser - Altoparlante: Un robot Hack Pack autonomo senza abbonamento richiesto, fornito con tutto il necessario e funzionante con la console di codifica (IDE). Utile se vuoi una seconda costruzione programmabile per esercitarti con la stessa routine di puntamento e test senza abbonamento.
Punta prima, testa un cambiamento alla volta e controlla il microcontrollore solo quando il robot non risponde da vicino. Questo ordine ti evita di sostituire parti che non erano mai rotte.