快速解答
將拋物面透鏡直接對準發射器,保持支架垂直,並一次只測試一個變數。大多數訊號範圍不足的問題,來自於碟形天線傾斜、視線受阻,或是微控制器連接鬆脫,而非機器人本身故障。
Range Repeater 拋物面透鏡的作用類似衛星天線:收集微弱訊號並聚焦到接收器上。微小的瞄準誤差就會損失訊號範圍,因此解決方法通常是調整對齊與測試,而非更換新硬體。
本 Range Repeater 教學將依序引導您完成設定,每個步驟後都有檢查點,讓您能判斷哪些動作確實改善了訊號。如果您的 Hack Pack 機器人在實驗中途失去回應,請優先檢查 微控制器更換件 (Hack Pack) 這個零件。
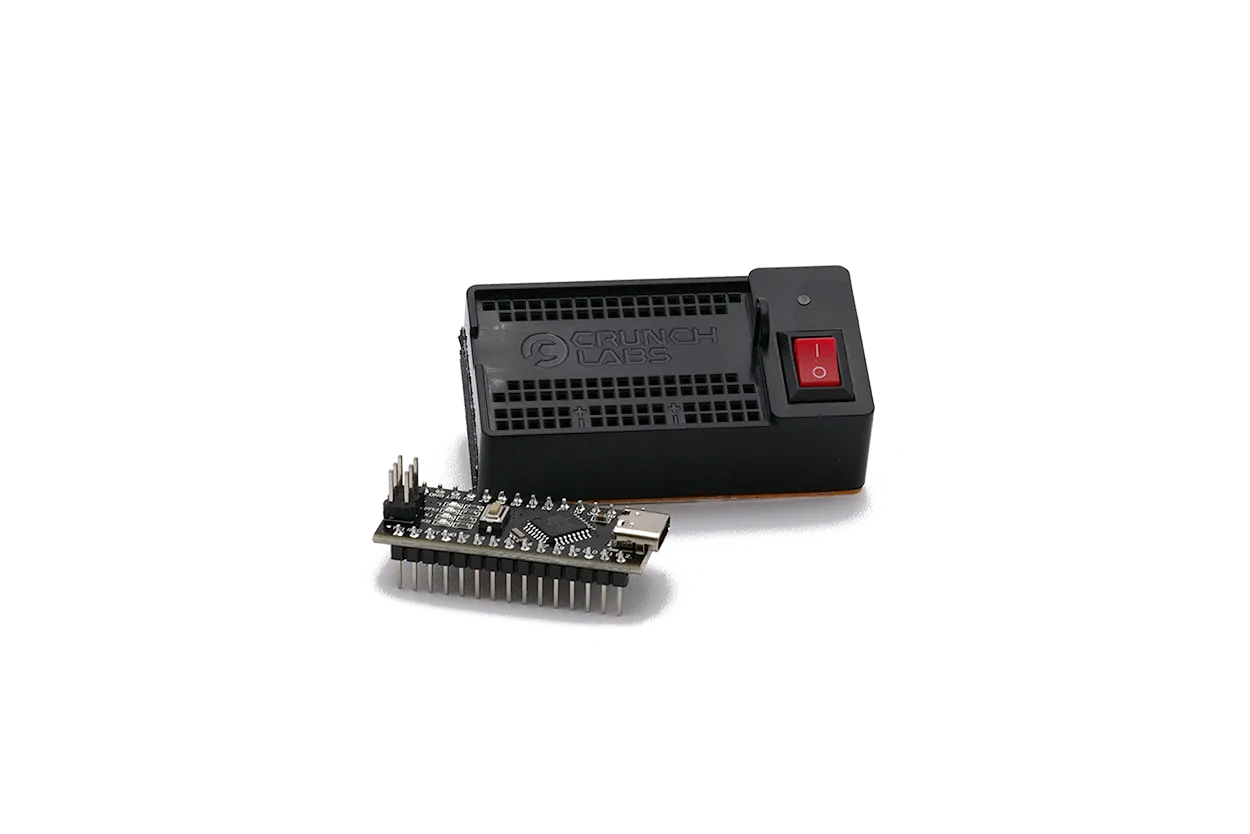
微控制器更換件 (Hack Pack)
在開始瞄準前,先設定好發射器與接收器
將發射器放置在穩定、平坦的表面上,高度大致與接收器相同。在此階段,視線暢通比距離更重要,因此請清除兩者路徑上的椅子、書籍和牆壁。用膠帶標記兩個位置,以便每次測試後都能回到已知的基準點。
同時開啟兩個裝置,並在觸碰透鏡前,先確認接收器在短距離內有回應。如果近距離沒有回應,那麼瞄準拋物面透鏡也無濟於事。請先檢查微控制器的安裝與電池接點,然後重新測試。
- 將兩個裝置保持至少一公尺的距離,以免在極近距離下測試。
- 避免在金屬架子或電器附近測試,因為它們會反射或吸收訊號。
將拋物面透鏡對準發射器
旋轉透鏡,使其中心直接指向發射器,而非地板或天花板。站在接收器後方,沿著支架目視檢查角度。即使透鏡稍微偏離軸線,也會收集到較少的訊號,這在較遠距離時會表現為訊號中斷。
以小幅度移動接收器,而不是左右掃動。每次調整後,等待幾秒鐘,並觀察訊號是否保持穩定。最佳位置是能保持穩定的位置,而不是短暫出現峰值的位置。
- 常見錯誤:將透鏡對準機器人,而非發射器。
- 檢查點:支架應保持垂直,且透鏡面與發射器平行。
一次只測試一個變數的訊號範圍
以固定步長增加距離,例如每次增加半公尺,並記錄訊號首次變得不穩定的位置。每次測試只改變一個變數:距離、角度或高度。如果一次移動兩個變數,您將無法知道是哪個變數帶來了改善。
每個距離測試兩次,以排除來往人員或附近裝置的干擾。可重複的結果才值得信賴;單次幸運的讀數則不可靠。請記下您的數據,以便日後比較。
- 常見錯誤:在有風的日子於戶外測試,導致透鏡在讀數之間移動。
- 檢查點:記下訊號中斷開始的確切距離,然後嘗試再推進一個步長。
修復最常見的訊號範圍殺手
如果訊號範圍比預期差,請重新檢查透鏡角度、支架高度以及路徑上是否有任何障礙物。接收器附近的線材和電源變壓器可能會增加雜訊,請將它們移開並重新測試。在許多情況下,機器人本身是正常的,問題出在設定上。
當機器人完全失去回應,即使在近距離也一樣時,請檢查微控制器。它是透過程式碼在感測器與機械之間進行通訊的電腦大腦,因此鬆脫或損壞的微控制器會中斷整個鏈條。請重新安裝它,然後重新測試,再假設機器人已損壞。
- 常見錯誤:在確認透鏡瞄準與視線暢通之前,就先更換零件。
- 檢查點:如果在重新安裝微控制器後,短距離回應恢復正常,則表示透鏡設定從來都不是問題。
Range Repeater 設定步驟
- 步驟 1:建立基準: 將發射器和接收器置於相同高度,並保持路徑暢通,同時開啟兩者電源,確認接收器在短距離內有回應。 近距離無回應表示在瞄準透鏡之前,需先修復連接問題。
- 步驟 2:瞄準拋物面透鏡: 將透鏡中心直接指向發射器,並保持支架垂直,沿著支架目視檢查角度。 透鏡傾斜是導致訊號範圍不足最常見的原因。
- 步驟 3:以固定增量測試: 以小步長增加距離,每次測試只改變一個變數,並重複每次讀數以進行確認。 記錄訊號中斷開始的距離,以便衡量改善幅度。
- 步驟 4:隔離干擾: 將線材、電源變壓器和金屬物體移離接收器,然後在相同距離下重新測試。 如果訊號範圍改善,表示問題出在環境,而非機器人。
- 步驟 5:檢查微控制器: 如果機器人在近距離無法回應,請重新安裝或更換微控制器更換件 (Hack Pack)。 恢復短距離回應,即確認透鏡設定從頭到尾都沒有問題。
此實驗相關的重要零件
- 微控制器更換件 (Hack Pack): 機器人的電腦大腦,即微控制器,透過程式碼在感測器與機械之間進行通訊,而 Hack Pack 是可程式化的機器人,您可以對其進行改寫以編寫和重寫程式碼。如果您的機器人在任何距離都忽略指令,請在歸咎於拋物面透鏡設定之前,先更換或重新安裝此零件。
- 雷射合成器 - 喇叭: 一款無需訂閱的獨立 Hack Pack 機器人,附帶您所需的一切,並可與 Coding Console (IDE) 搭配使用。如果您想要第二個可程式化的組裝來練習相同的瞄準和測試流程,且無需訂閱,這會很有用。
先瞄準,一次只測試一個變數,並且僅在機器人近距離失效時才檢查微控制器。這個順序可以讓您避免更換從未損壞的零件。