クイックアンサー
パラボラレンズを送信機に直接向け、ステムを垂直に保ち、一度に一つの変更をテストします。ほとんどの弱い範囲の問題は、傾いたディッシュ、遮られた視線、または緩んだマイクロコントローラーの接続が原因であり、ロボットの故障ではありません。
レンジリピーターパラボラレンズは衛星放送受信アンテナのように機能します。弱い信号を集めて受信機に焦点を合わせます。小さな照準の誤りが範囲を損なうため、修正は通常、位置合わせとテストであり、新しいハードウェアではありません。
このレンジリピーターチュートリアルでは、セットアップを順を追って説明し、各ステップの後にチェックポイントを設けて、実際に信号が改善されたかを確認できるようにします。Hack Packロボットが実験中に応答しなくなった場合は、まず マイクロコントローラー交換(Hack Pack) を確認してください。
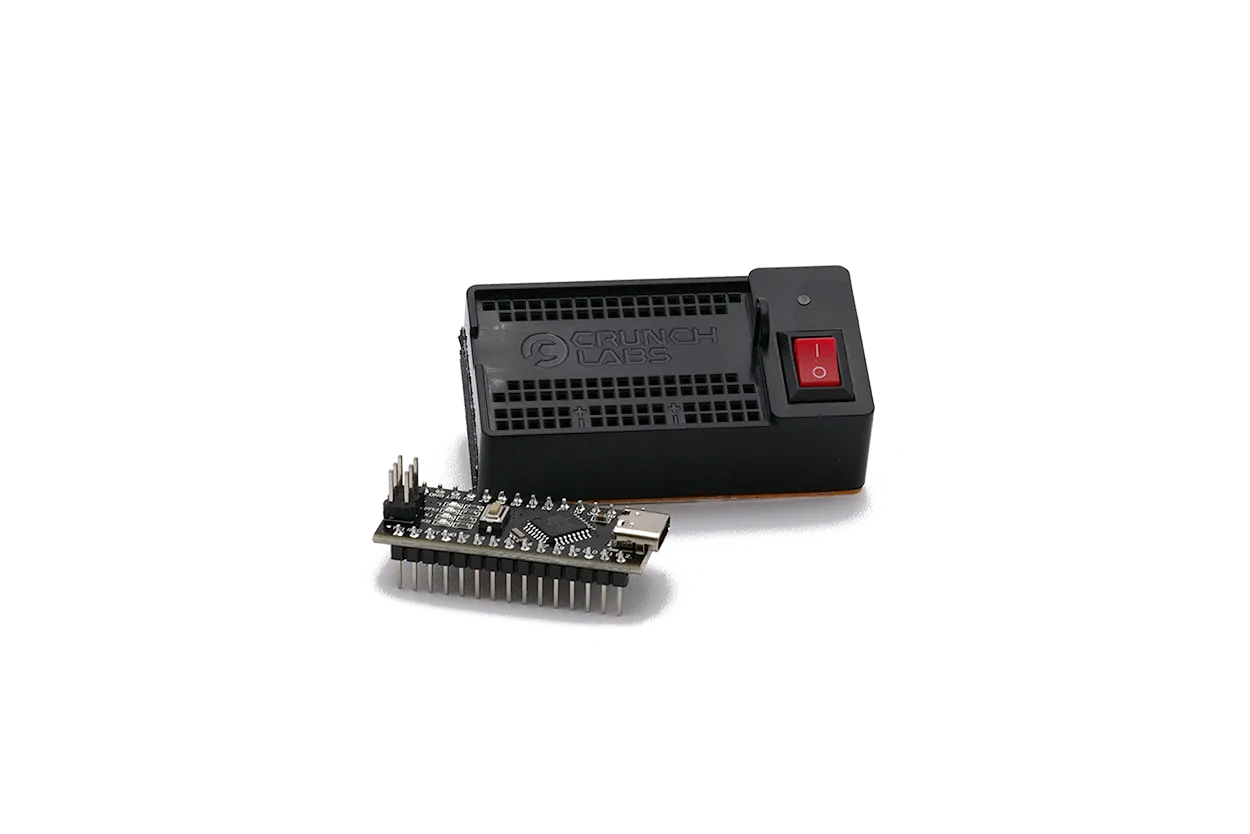
マイクロコントローラー交換(Hack Pack)
照準を合わせる前に、送信機と受信機をセットアップする
送信機を受信機とほぼ同じ高さの安定した平らな面に置きます。この段階では距離よりも見通し線が重要なので、それらの間の経路から椅子、本、壁を取り除きます。両方の位置をテープでマークして、各テスト後に既知のベースラインに戻れるようにします。
両方のユニットの電源を入れ、レンズに触れる前に受信機が近距離で応答することを確認します。近くで応答しない場合、パラボラレンズを向けても役に立ちません。最初にマイクロコントローラーの装着とバッテリー接点を確認し、再テストします。
- 至近距離でテストしないように、両方のユニットを少なくとも1メートル離してください。
- 信号を反射または吸収する可能性のある金属製の棚や家電製品の近くでのテストは避けてください。
パラボラレンズを送信機に向ける
レンズの中心が送信機に直接向くように回転させ、床や天井に向けないようにします。受信機の後ろに立ち、ステムに沿って角度を確認します。わずかに軸がずれて傾いたレンズは信号をあまり集めず、長距離でドロップアウトとして現れます。
受信機を左右に振るのではなく、少しずつ動かします。各調整の後、数秒待って信号が安定しているかどうかを確認します。最適な位置は、一時的にピークに達する位置ではなく、安定した状態を維持する位置です。
- よくある間違い:レンズを送信機ではなくロボットに向けること。
- チェックポイント:ステムは垂直で、レンズ面は送信機と平行である必要があります。
一度に一つの変数で範囲をテストする
距離を一定のステップ(例えば一度に0.5メートル)で増やし、信号が最初に不安定になる場所を記録します。テストごとに距離、角度、高さのうち1つの変数だけを変更します。2つの変数を同時に動かすと、どちらが改善を引き起こしたかわかりません。
各距離を2回実行して、通りすがりの人や近くのデバイスからの干渉を排除します。繰り返される結果は信頼する価値があり、単一の幸運な読み取りはそうではありません。後で比較できるように数値を書き留めてください。
- よくある間違い:風の強い日に屋外でテストすると、測定値の間でレンズがずれること。
- チェックポイント:ドロップアウトが始まる正確な距離を記録し、次にそれを1ステップ上回るように試みます。
最も一般的な範囲の低下要因を修正する
範囲が予想よりも悪い場合は、レンズの角度、ステムの高さ、および経路内の障害物を再確認します。受信機の近くにあるケーブルや電源アダプターはノイズを追加する可能性があるため、それらを脇に移動して再テストします。多くの場合、ロボット自体は正常で、セットアップが問題です。
ロボットが近距離でも完全に応答しなくなった場合は、マイクロコントローラーを検査します。これは、コードを使用してセンサーとメカニクスの間で通信するコンピュータの頭脳であり、緩んだり損傷したりするとチェーン全体が壊れます。それを再装着し、ロボットが壊れていると想定する前に再テストします。
- よくある間違い:レンズの照準と見通し線を確認する前に部品を交換すること。
- チェックポイント:マイクロコントローラーを再装着した後に近距離の応答が戻った場合、レンズのセットアップは問題ではありませんでした。
レンジリピーターのセットアップ手順
- ステップ 1:ベースラインを確立する: 送信機と受信機を同じ高さに配置し、経路を確保し、両方の電源を入れ、受信機が近距離で応答することを確認します。 近くで応答がない場合は、レンズを向ける前に接続を修正します。
- ステップ 2:パラボラレンズを向ける: レンズの中心を送信機に直接向け、ステムを垂直に保ち、それに沿って角度を確認します。 傾いたレンズは、短距離の最も一般的な原因です。
- ステップ 3:固定された増分でテストする: 距離を小さなステップで増やし、テストごとに1つの変数のみを変更し、各読み取りを繰り返して確認します。 ドロップアウトが始まる距離を記録して、改善を測定できるようにします。
- ステップ 4:干渉を分離する: ケーブル、電源アダプター、金属製の物体を受信機から遠ざけ、同じ距離で再テストします。 範囲が改善された場合、環境が問題であり、ロボットではありません。
- ステップ 5:マイクロコントローラーを確認する: ロボットが近距離で応答しない場合は、マイクロコントローラー交換(Hack Pack)を再装着または交換します。 近距離の応答が回復した場合、レンズのセットアップは最初から問題なかったことが確認されます。
この実験に関係する部品
- マイクロコントローラー交換(Hack Pack): ロボットのコンピュータの頭脳、つまりマイクロコントローラーは、コードを使用してセンサーとメカニクスの間で通信し、Hack Packはコードを書いたり書き換えたりできるプログラム可能なロボットです。ロボットがどの距離でもコマンドを無視する場合は、パラボラレンズのセットアップを非難する前に、この部品を交換または再装着してください。
- レーザーシンセサイザー - スピーカー: サブスクリプション不要で、必要なものがすべて揃い、Coding Console(IDE)で動作するスタンドアロンのHack Packロボットです。サブスクリプションなしで同じ照準とテストのルーチンを練習するための2つ目のプログラム可能なビルドが必要な場合に便利です。
最初に照準を合わせ、一度に一つの変更をテストし、ロボットが近くで故障した場合にのみマイクロコントローラーを確認します。この順序により、壊れていなかった部品を交換する手間が省けます。