Resposta rápida
Aponte a lente parabólica diretamente para o transmissor, mantenha a haste na vertical e teste uma alteração de cada vez. A maioria dos problemas de alcance fraco vem de uma antena inclinada, uma linha de visão bloqueada ou uma ligação solta do microcontrolador, e não de um robô avariado.
A lente parabólica do Range Repeater funciona como uma antena parabólica: recolhe sinais fracos e foca-os no recetor. Pequenos erros de apontamento custam-lhe alcance, por isso a solução é geralmente o alinhamento e teste, não hardware novo.
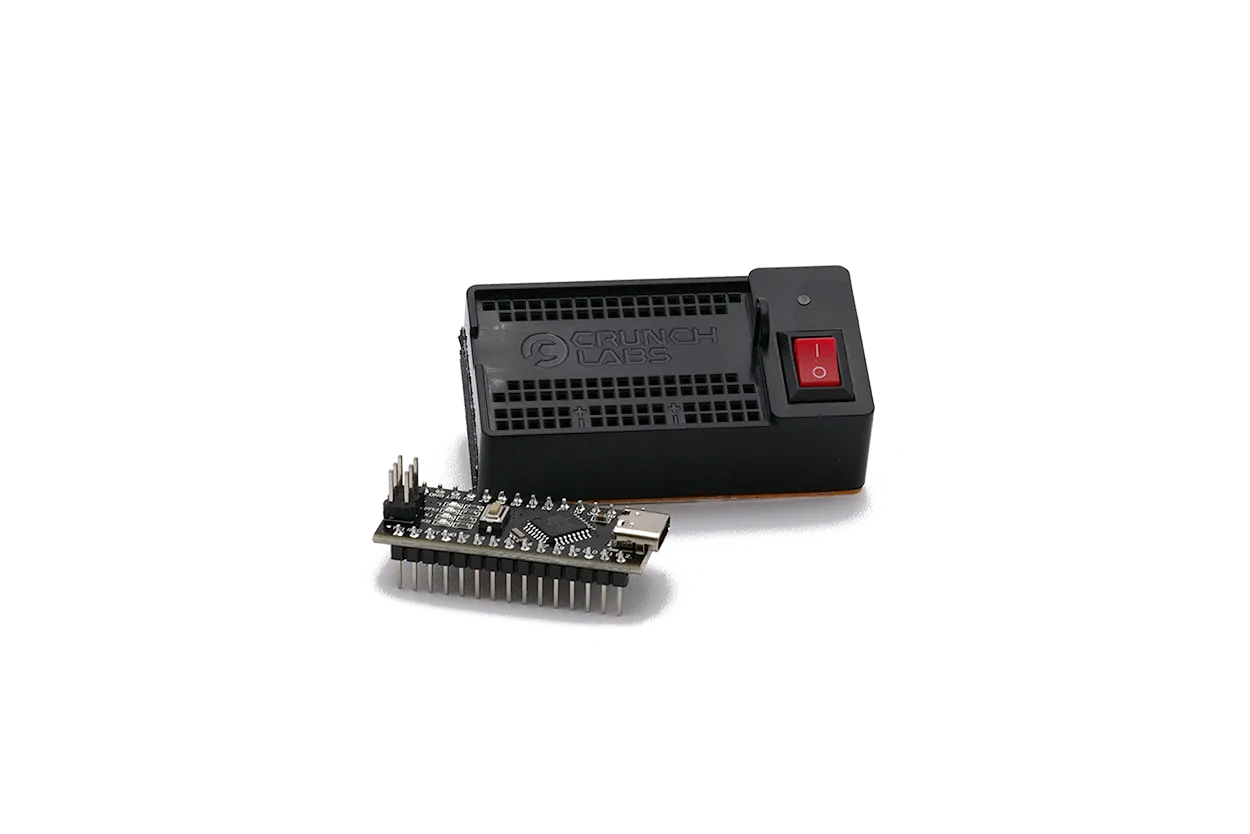
Este tutorial do repetidor de alcance percorre a configuração por ordem, com um ponto de verificação após cada passo para que possa perceber o que realmente melhorou o seu sinal. Se o seu robô Hack Pack parar de responder a meio de uma experiência, a Substituição do Microcontrolador (Hack Pack) é a peça a verificar primeiro.
Substituição do Microcontrolador (Hack Pack)
Configure o transmissor e o recetor antes de apontar qualquer coisa
Coloque o transmissor numa superfície estável e plana, aproximadamente à mesma altura do recetor. A linha de visão é mais importante do que a distância nesta fase, por isso, remova cadeiras, livros e paredes do caminho entre eles. Marque ambas as posições com fita-cola para poder voltar a uma linha de base conhecida após cada teste.
Ligue ambas as unidades e confirme que o recetor responde a curta distância antes de tocar na lente. Se não responder de perto, apontar a lente parabólica não vai ajudar. Verifique primeiro a colocação do microcontrolador e os contactos da bateria e depois teste novamente.
- Mantenha ambas as unidades com pelo menos um metro de distância para não estar a testar à queima-roupa.
- Evite testar perto de prateleiras metálicas ou eletrodomésticos que possam refletir ou absorver o sinal.
Aponte a lente parabólica para o transmissor
Rode a lente de modo a que o seu centro aponte diretamente para o transmissor, não para o chão ou teto. Fique atrás do recetor e alinhe a vista ao longo da haste para verificar o ângulo. Uma lente inclinada, mesmo que ligeiramente fora do eixo, capta menos sinal, o que se manifesta em falhas a distâncias maiores.
Mova o recetor em pequenos incrementos, em vez de o varrer de um lado para o outro. Após cada ajuste, espere alguns segundos e observe se o sinal se mantém estável. A melhor posição é a que se mantém estável, não a que atinge um pico breve.
- Erro comum: apontar a lente para o robô em vez de para o transmissor.
- Ponto de verificação: a haste deve estar na vertical e a face da lente paralela ao transmissor.
Teste o alcance uma variável de cada vez
Aumente a distância em passos fixos, por exemplo, meio metro de cada vez, e registe onde o sinal se torna pouco fiável. Altere apenas uma coisa por teste: distância, ângulo ou altura. Se mover duas variáveis ao mesmo tempo, não saberá qual delas causou a melhoria.
Execute cada distância duas vezes para eliminar interferências de pessoas a passar ou dispositivos próximos. Um resultado que se repete é digno de confiança; uma única leitura de sorte não é. Anote os seus números para poder comparar mais tarde.
- Erro comum: testar ao ar livre num dia ventoso, onde a lente se desloca entre leituras.
- Ponto de verificação: anote a distância exata onde começam as falhas e tente superá-la por um passo.
Corrija os assassinos de alcance mais comuns
Se o alcance for pior do que o esperado, verifique novamente o ângulo da lente, a altura da haste e qualquer obstrução no caminho. Cabos e fontes de alimentação perto do recetor podem adicionar ruído, por isso afaste-os e teste novamente. Em muitos casos, o robô está bem e a configuração é o problema.
Quando o robô para de responder completamente, mesmo a curta distância, inspecione o microcontrolador. É o cérebro informático que comunica entre os sensores e a mecânica usando código, por isso um solto ou danificado quebra toda a cadeia. Recoloque-o e teste novamente antes de assumir que o robô está morto.
- Erro comum: substituir peças antes de confirmar o alinhamento da lente e a linha de visão.
- Ponto de verificação: se a resposta de curto alcance voltar após recolocar o microcontrolador, a configuração da lente nunca foi o problema.
Passos de configuração do Range Repeater
- Passo 1: Estabeleça uma linha de base: Coloque o transmissor e o recetor à mesma altura com um caminho livre, ligue ambos e confirme que o recetor responde a curta distância. Sem resposta de perto significa que deve corrigir a ligação antes de apontar a lente.
- Passo 2: Aponte a lente parabólica: Aponte o centro da lente diretamente para o transmissor e mantenha a haste na vertical, alinhando a vista ao longo dela para verificar o ângulo. Uma lente inclinada é a causa mais comum de curto alcance.
- Passo 3: Teste em incrementos fixos: Aumente a distância em pequenos passos, alterando apenas uma variável por teste e repetindo cada leitura para a confirmar. Registe a distância onde começam as falhas para poder medir a melhoria.
- Passo 4: Isole a interferência: Afaste cabos, fontes de alimentação e objetos metálicos do recetor e teste novamente a mesma distância. Se o alcance melhorar, o ambiente era o problema, não o robô.
- Passo 5: Verifique o microcontrolador: Recoloque ou substitua a Substituição do Microcontrolador (Hack Pack) se o robô não responder a curta distância. A resposta de curto alcance restaurada confirma que a configuração da lente estava sempre bem.
Peças importantes para esta experiência
- Substituição do Microcontrolador (Hack Pack): O cérebro informático do robô, ou microcontrolador, comunica entre os sensores e a mecânica usando código, e os Hack Packs são robôs programáveis que pode hackear para escrever e reescrever código. Se o seu robô ignorar comandos a qualquer distância, troque ou recoloque esta peça antes de culpar a configuração da lente parabólica.
- Sintetizador Laser - Altifalante: Um robô Hack Pack autónomo sem necessidade de subscrição que vem com tudo o que precisa e funciona com a Coding Console (IDE). Útil se quiser uma segunda construção programável para praticar a mesma rotina de apontamento e teste sem subscrição.
Aponte primeiro, teste uma alteração de cada vez e verifique o microcontrolador apenas quando o robô falhar de perto. Essa ordem poupa-lhe a substituição de peças que nunca estavam avariadas.