Réponse rapide
Pointez la lentille parabolique directement vers l'émetteur, gardez la tige verticale et testez un changement à la fois. La plupart des problèmes de faible portée proviennent d'une parabole inclinée, d'une ligne de vue obstruée ou d'une connexion desserrée du micro-contrôleur, et non d'un robot défectueux.
La lentille parabolique du répéteur de portée fonctionne comme une antenne parabolique : elle collecte les signaux faibles et les concentre sur le récepteur. De petites erreurs de visée vous coûtent de la portée, donc la solution est généralement l'alignement et les tests, pas un nouveau matériel.
Ce tutoriel sur le répéteur de portée vous guide à travers la configuration dans l'ordre, avec un point de contrôle après chaque étape afin que vous puissiez déterminer ce qui a réellement amélioré votre signal. Si votre robot Hack Pack cesse de répondre en cours d'expérience, la pièce de remplacement du micro-contrôleur (Hack Pack) est la pièce à vérifier en premier.
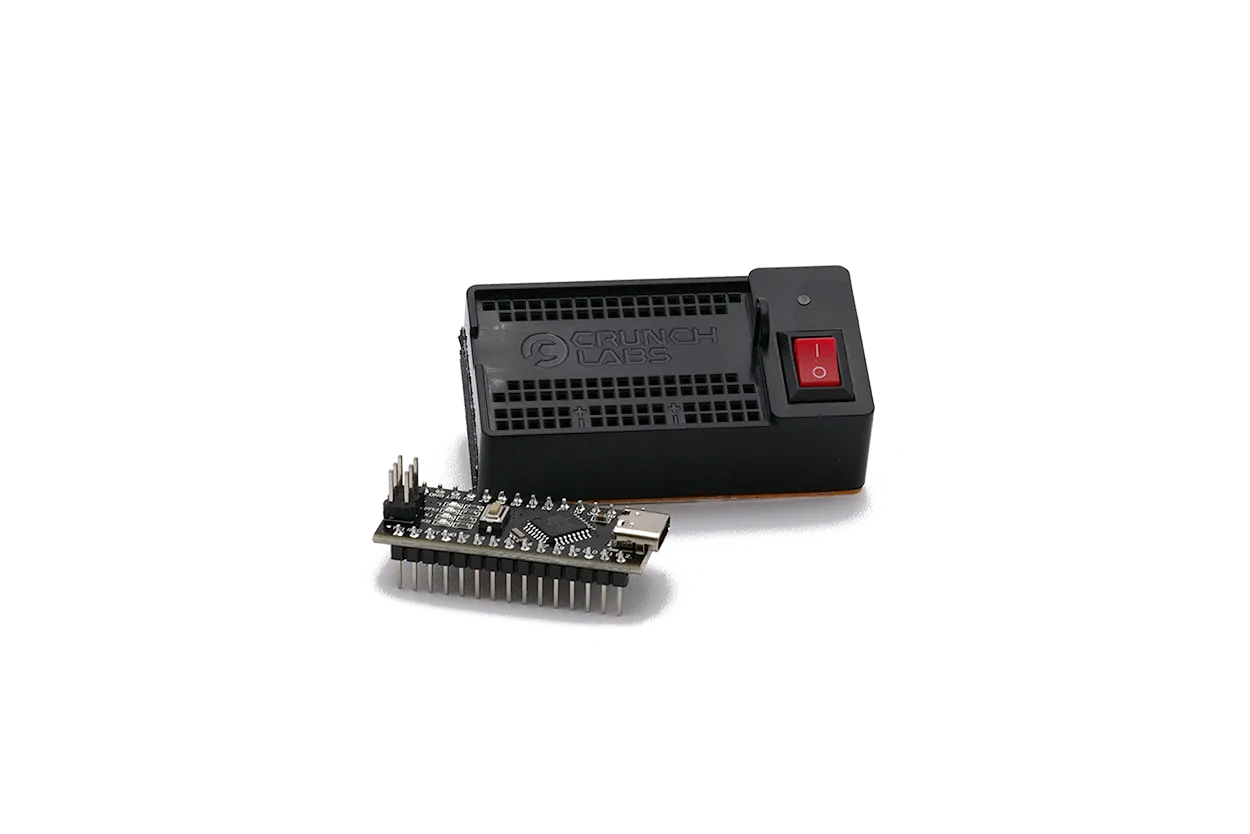
pièce de remplacement du micro-contrôleur (Hack Pack)
Configurez l'émetteur et le récepteur avant de viser quoi que ce soit
Placez l'émetteur sur une surface stable et plane, à peu près à la même hauteur que le récepteur. La ligne de vue est plus importante que la distance à ce stade, alors éliminez les chaises, les livres et les murs du chemin entre eux. Marquez les deux positions avec du ruban adhésif afin de pouvoir revenir à une référence connue après chaque test.
Allumez les deux unités et confirmez que le récepteur répond à courte portée avant de toucher à la lentille. S'il ne répond pas à proximité, viser la lentille parabolique n'aidera pas. Vérifiez d'abord le logement du micro-contrôleur et les contacts de la batterie, puis testez à nouveau.
- Gardez les deux unités à au moins un mètre l'une de l'autre pour ne pas tester à bout portant.
- Évitez de tester à proximité d'étagères métalliques ou d'appareils qui peuvent réfléchir ou absorber le signal.
Visez la lentille parabolique vers l'émetteur
Faites pivoter la lentille de manière à ce que son centre pointe directement vers l'émetteur, et non vers le sol ou le plafond. Tenez-vous derrière le récepteur et visez le long de la tige pour vérifier l'angle. Une lentille inclinée, même légèrement, capte moins de signal, ce qui se traduit par des pertes de connexion à plus longue distance.
Déplacez le récepteur par petits incréments plutôt que de le balayer d'un côté à l'autre. Après chaque ajustement, attendez quelques secondes et notez si le signal reste stable. La meilleure position est celle qui reste stable, pas celle qui donne un pic bref.
- Erreur courante : viser la lentille vers le robot au lieu de l'émetteur.
- Point de contrôle : la tige doit être verticale et la face de la lentille parallèle à l'émetteur.
Testez la portée une variable à la fois
Augmentez la distance par étapes fixes, par exemple d'un demi-mètre à la fois, et notez où le signal devient peu fiable pour la première fois. Ne modifiez qu'une seule chose par test : la distance, l'angle ou la hauteur. Si vous modifiez deux variables à la fois, vous ne saurez pas laquelle a provoqué l'amélioration.
Effectuez chaque distance deux fois pour exclure les interférences de personnes qui passent ou d'appareils à proximité. Un résultat qui se répète mérite d'être pris en compte ; une seule lecture chanceuse ne l'est pas. Notez vos chiffres pour pouvoir les comparer plus tard.
- Erreur courante : tester à l'extérieur par temps venteux, où la lentille se déplace entre les lectures.
- Point de contrôle : notez la distance exacte où les pertes de connexion commencent, puis essayez de la battre d'un pas.
Corrigez les causes les plus courantes de faible portée
Si la portée est inférieure aux attentes, revérifiez l'angle de la lentille, la hauteur de la tige et toute obstruction sur le chemin. Les câbles et les blocs d'alimentation près du récepteur peuvent ajouter du bruit, alors écartez-les et testez à nouveau. Dans de nombreux cas, le robot lui-même est en bon état et c'est la configuration qui pose problème.
Lorsque le robot cesse complètement de répondre, même à courte portée, inspectez le micro-contrôleur. C'est le cerveau informatique qui communique entre les capteurs et la mécanique à l'aide de code, donc un micro-contrôleur desserré ou endommagé brise toute la chaîne. Replacez-le, puis testez à nouveau avant de supposer que le robot est mort.
- Erreur courante : remplacer des pièces avant de confirmer la visée de la lentille et la ligne de vue.
- Point de contrôle : si la réponse à courte portée revient après avoir replacé le micro-contrôleur, la configuration de la lentille n'a jamais été le problème.
Étapes de configuration du répéteur de portée
- Étape 1 : Établir une référence : Placez l'émetteur et le récepteur à la même hauteur avec un chemin dégagé, allumez les deux et confirmez que le récepteur répond à courte portée. Pas de réponse à proximité signifie qu'il faut réparer la connexion avant de viser la lentille.
- Étape 2 : Viser la lentille parabolique : Pointez le centre de la lentille directement vers l'émetteur et gardez la tige verticale, en visant le long de celle-ci pour vérifier l'angle. Une lentille inclinée est la cause la plus fréquente d'une courte portée.
- Étape 3 : Tester par incréments fixes : Augmentez la distance par petits pas, en ne modifiant qu'une seule variable par test et en répétant chaque lecture pour la confirmer. Enregistrez la distance à laquelle les pertes de connexion commencent afin de pouvoir mesurer l'amélioration.
- Étape 4 : Isoler les interférences : Éloignez les câbles, les blocs d'alimentation et les objets métalliques du récepteur, puis testez à nouveau la même distance. Si la portée s'améliore, l'environnement était le problème, pas le robot.
- Étape 5 : Vérifier le micro-contrôleur : Replacez ou remplacez la pièce de remplacement du micro-contrôleur (Hack Pack) si le robot ne répond pas à courte portée. Le rétablissement de la réponse à courte portée confirme que la configuration de la lentille était correcte depuis le début.
Pièces importantes pour cette expérience
- Pièce de remplacement du micro-contrôleur (Hack Pack) : Le cerveau informatique du robot, ou micro-contrôleur, communique entre les capteurs et la mécanique à l'aide de code, et les Hack Packs sont des robots programmables que vous pouvez pirater pour écrire et réécrire du code. Si votre robot ignore les commandes à n'importe quelle distance, échangez ou replacez cette pièce avant d'accuser la configuration de la lentille parabolique.
- Synthétiseur laser - Haut-parleur: Un robot Hack Pack autonome sans abonnement requis, livré avec tout le nécessaire et fonctionnant avec la console de codage (IDE). Utile si vous voulez une deuxième construction programmable pour vous entraîner à la même routine de visée et de test sans abonnement.
Visez d'abord, testez un changement à la fois et vérifiez le micro-contrôleur uniquement lorsque le robot ne répond pas à proximité. Cet ordre vous évite de remplacer des pièces qui n'étaient jamais cassées.