Snel antwoord
Richt de parabolische lens rechtstreeks op de zender, houd de steel verticaal en test één variabele tegelijk. De meeste problemen met een zwak bereik worden veroorzaakt door een scheve schotel, een geblokkeerde zichtlijn of een losse microcontrolleraansluiting, niet door een defecte robot.
De parabolische lens van de Range Repeater werkt als een satellietschotel: hij verzamelt zwakke signalen en focust ze op de ontvanger. Kleine richtfouten kosten je bereik, dus de oplossing is meestal uitlijning en testen, niet nieuwe hardware.
Deze tutorial voor de bereikversterker doorloopt de installatie in volgorde, met een controlepunt na elke stap, zodat je kunt zien wat je signaal daadwerkelijk heeft verbeterd. Als je Hack Pack-robot halverwege een experiment stopt met reageren, is de Micro-Controller Vervanging (Hack Pack) het onderdeel dat je eerst moet controleren.
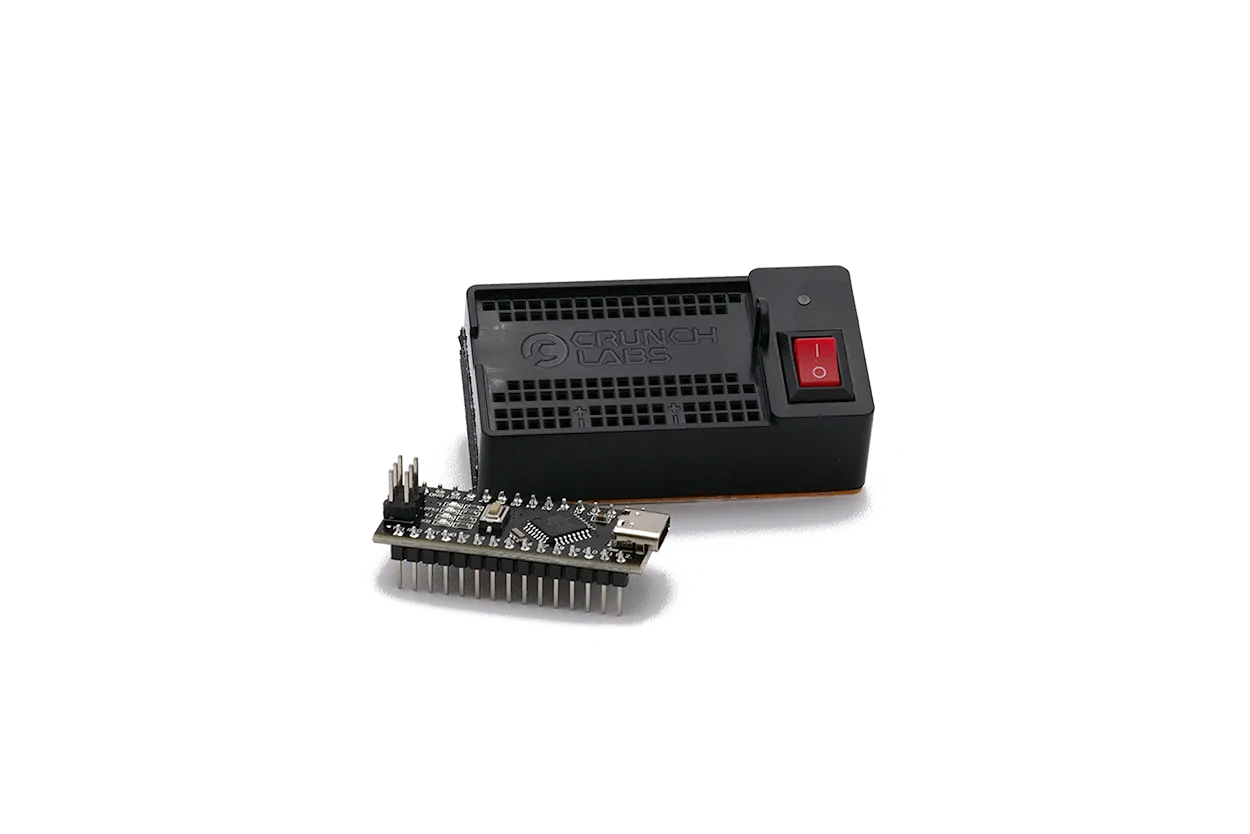
Micro-Controller Vervanging (Hack Pack)
Stel de zender en ontvanger op voordat je iets richt
Plaats de zender op een stabiel, vlak oppervlak op ongeveer dezelfde hoogte als de ontvanger. Zichtlijn is in dit stadium belangrijker dan afstand, dus verwijder stoelen, boeken en muren uit het pad ertussen. Markeer beide posities met tape, zodat je na elke test terug kunt keren naar een bekende basislijn.
Zet beide eenheden aan en bevestig dat de ontvanger reageert op korte afstand voordat je de lens aanraakt. Als hij van dichtbij niet reageert, helpt het richten van de parabolische lens niet. Controleer eerst de plaatsing van de micro-controller en de batterijcontacten en test opnieuw.
- Houd beide eenheden minstens een meter uit elkaar, zodat je niet van heel dichtbij test.
- Vermijd testen in de buurt van metalen planken of apparaten die signaal kunnen reflecteren of absorberen.
Richt de parabolische lens op de zender
Draai de lens zodat het midden recht naar de zender wijst, niet naar de vloer of het plafond. Ga achter de ontvanger staan en kijk langs de steel om de hoek te controleren. Een lens die zelfs maar een beetje uit de as is gekanteld, vangt minder signaal op, wat zich uit in uitval op langere afstanden.
Verplaats de ontvanger in kleine stapjes in plaats van hem heen en weer te zwaaien. Wacht na elke aanpassing een paar seconden en noteer of het signaal stabiel blijft. De beste positie is degene die stabiel blijft, niet degene die kort piekt.
- Veelgemaakte fout: de lens op de robot richten in plaats van op de zender.
- Controlepunt: de steel moet verticaal zijn en het lensvlak parallel aan de zender.
Test het bereik één variabele tegelijk
Vergroot de afstand in vaste stappen, bijvoorbeeld een halve meter per keer, en noteer waar het signaal voor het eerst onbetrouwbaar wordt. Verander slechts één ding per test: afstand, hoek of hoogte. Als je twee variabelen tegelijk verandert, weet je niet welke de verbetering heeft veroorzaakt.
Voer elke afstand twee keer uit om interferentie van passerende mensen of nabijgelegen apparaten uit te sluiten. Een resultaat dat herhaald wordt, is het vertrouwen waard; een enkele gelukkige meting niet. Schrijf je cijfers op, zodat je ze later kunt vergelijken.
- Veelgemaakte fout: buiten testen op een winderige dag, waarbij de lens verschuift tussen metingen.
- Controlepunt: noteer de exacte afstand waarop uitval begint en probeer deze vervolgens met één stap te verbeteren.
Los de meest voorkomende bereikproblemen op
Als het bereik slechter is dan verwacht, controleer dan opnieuw de lenshoek, de steelhoogte en eventuele obstakels in het pad. Kabels en voedingen in de buurt van de ontvanger kunnen ruis toevoegen, dus verplaats ze en test opnieuw. In veel gevallen is de robot zelf in orde en is de opstelling het probleem.
Wanneer de robot volledig stopt met reageren, zelfs van dichtbij, inspecteer dan de micro-controller. Het is het computerbrein dat communiceert tussen de sensoren en de mechanica met behulp van code, dus een losse of beschadigde breekt de hele keten. Plaats hem opnieuw en test opnieuw voordat je aanneemt dat de robot dood is.
- Veelgemaakte fout: onderdelen vervangen voordat de lensrichting en zichtlijn zijn bevestigd.
- Controlepunt: als de reactie op korte afstand terugkeert na het opnieuw plaatsen van de micro-controller, was de lensopstelling nooit het probleem.
Stappen voor het instellen van de bereikversterker
- Stap 1: Stel een basislijn in: Plaats zender en ontvanger op gelijke hoogte met een vrij pad, zet beide aan en bevestig dat de ontvanger reageert op korte afstand. Geen reactie van dichtbij betekent dat je de verbinding moet repareren voordat je de lens richt.
- Stap 2: Richt de parabolische lens: Richt het midden van de lens rechtstreeks op de zender en houd de steel verticaal, kijk erlangs om de hoek te controleren. Een gekantelde lens is de meest voorkomende oorzaak van een kort bereik.
- Stap 3: Test in vaste stappen: Vergroot de afstand in kleine stappen, verander slechts één variabele per test en herhaal elke meting om deze te bevestigen. Noteer de afstand waarop uitval begint, zodat je verbetering kunt meten.
- Stap 4: Isoleer interferentie: Verplaats kabels, voedingen en metalen voorwerpen weg van de ontvanger en test vervolgens dezelfde afstand opnieuw. Als het bereik verbetert, was de omgeving het probleem, niet de robot.
- Stap 5: Controleer de micro-controller: Plaats de Micro-Controller Vervanging (Hack Pack) opnieuw of vervang deze als de robot niet reageert van dichtbij. Herstelde reactie op korte afstand bevestigt dat de lensopstelling altijd in orde was.
Onderdelen die van belang zijn voor dit experiment
- Micro-Controller Vervanging (Hack Pack): Het computerbrein van de robot, of micro-controller, communiceert tussen de sensoren en de mechanica met behulp van code, en Hack Packs zijn programmeerbare robots die je kunt hacken om code te schrijven en herschrijven. Als je robot commando's op elke afstand negeert, vervang of plaats dit onderdeel dan opnieuw voordat je de parabolische lensopstelling de schuld geeft.
- Laser Synthesizer - Luidspreker: Een op zichzelf staande Hack Pack-robot zonder abonnementsvereiste, die alles bevat wat je nodig hebt en werkt met de Coding Console (IDE). Handig als je een tweede programmeerbare build wilt om dezelfde richt- en testroutine te oefenen zonder abonnement.
Richt eerst, test één verandering tegelijk en controleer de micro-controller alleen wanneer de robot van dichtbij faalt. Die volgorde bespaart je het vervangen van onderdelen die nooit kapot waren.