Kurze Antwort
Richten Sie die Parabolantenne direkt auf den Sender, halten Sie den Stiel senkrecht und testen Sie immer nur eine Änderung gleichzeitig. Die meisten Probleme mit geringer Reichweite sind auf eine geneigte Schüssel, eine blockierte Sichtlinie oder eine lose Mikrocontroller-Verbindung zurückzuführen, nicht auf einen defekten Roboter.
Die Parabolantenne des Range Repeater funktioniert wie eine Satellitenschüssel: Sie sammelt schwache Signale und bündelt sie auf den Empfänger. Kleine Ausrichtungsfehler kosten Reichweite, daher liegt die Lösung meist in der Ausrichtung und im Testen, nicht in neuer Hardware.
Dieses Tutorial zum Range Repeater führt Schritt für Schritt durch den Aufbau, mit einem Kontrollpunkt nach jedem Schritt, damit Sie erkennen können, was Ihr Signal tatsächlich verbessert hat. Wenn Ihr Hack Pack Roboter während des Experiments nicht mehr reagiert, ist der Mikrocontroller-Austausch (Hack Pack) das zuerst zu prüfende Teil.
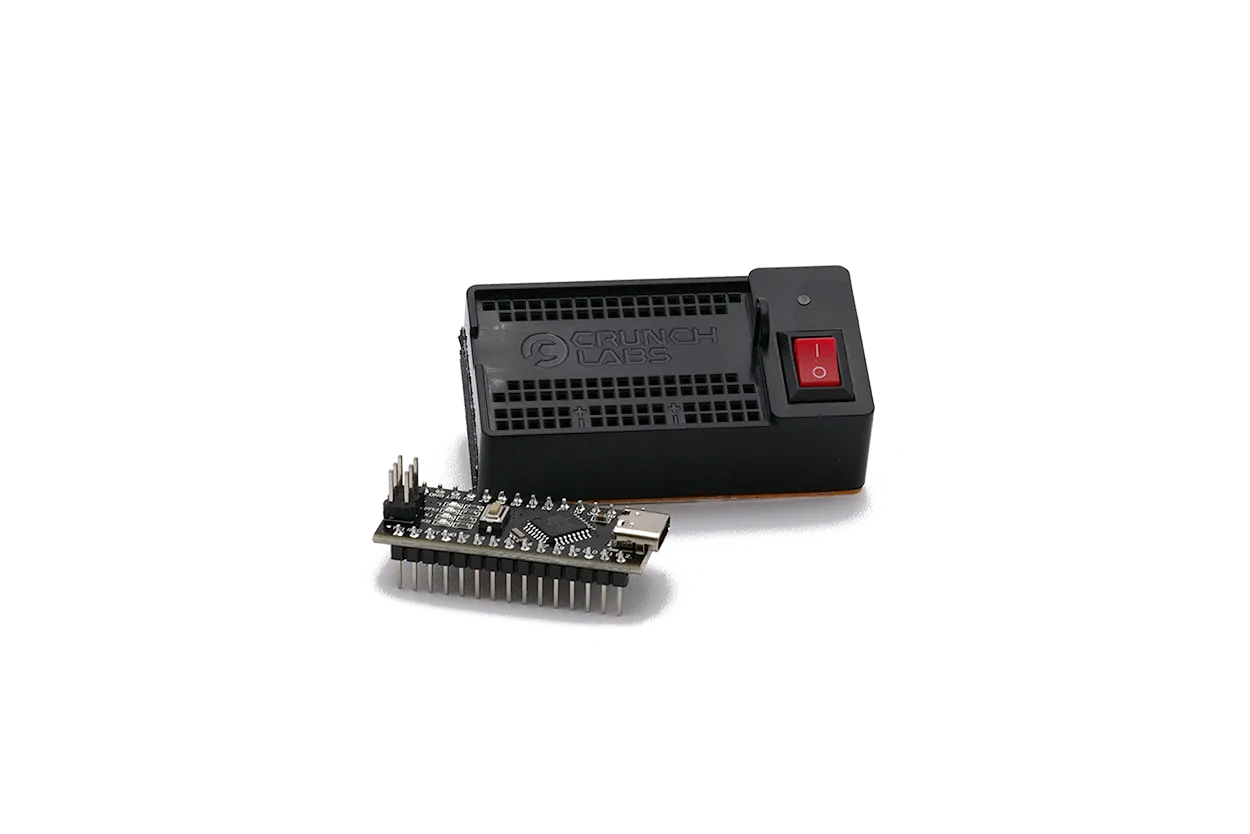
Mikrocontroller-Austausch (Hack Pack)
Richten Sie Sender und Empfänger ein, bevor Sie etwas ausrichten
Platzieren Sie den Sender auf einer stabilen, ebenen Fläche auf etwa gleicher Höhe wie den Empfänger. Die Sichtlinie ist in dieser Phase wichtiger als die Entfernung, also räumen Sie Stühle, Bücher und Wände aus dem Weg zwischen ihnen. Markieren Sie beide Positionen mit Klebeband, damit Sie nach jedem Test zu einer bekannten Ausgangsbasis zurückkehren können.
Schalten Sie beide Geräte ein und bestätigen Sie, dass der Empfänger auf kurze Distanz reagiert, bevor Sie die Linse berühren. Wenn er aus nächster Nähe nicht reagiert, hilft das Ausrichten der Parabolantenne nicht. Überprüfen Sie zuerst den Sitz des Mikrocontrollers und die Batteriekontakte und testen Sie dann erneut.
- Halten Sie beide Geräte mindestens einen Meter voneinander entfernt, um nicht auf kürzeste Distanz zu testen.
- Vermeiden Sie Tests in der Nähe von Metallregalen oder Geräten, die Signale reflektieren oder absorbieren können.
Richten Sie die Parabolantenne auf den Sender
Drehen Sie die Linse so, dass ihre Mitte direkt auf den Sender zeigt, nicht auf den Boden oder die Decke. Stellen Sie sich hinter den Empfänger und visieren Sie entlang des Stiels, um den Winkel zu überprüfen. Eine auch nur leicht geneigte Linse nimmt weniger Signal auf, was sich bei größeren Entfernungen durch Aussetzer bemerkbar macht.
Bewegen Sie den Empfänger in kleinen Schritten, anstatt ihn hin und her zu schwenken. Warten Sie nach jeder Anpassung einige Sekunden und notieren Sie, ob das Signal stabil bleibt. Die beste Position ist die, die stabil bleibt, nicht die, die kurzzeitig einen Spitzenwert erreicht.
- Häufiger Fehler: Die Linse auf den Roboter statt auf den Sender richten.
- Kontrollpunkt: Der Stiel sollte senkrecht sein und die Linsenfläche parallel zum Sender.
Testen Sie die Reichweite immer nur eine Variable gleichzeitig
Erhöhen Sie den Abstand in festen Schritten, z. B. einen halben Meter auf einmal, und notieren Sie, wo das Signal zuerst unzuverlässig wird. Ändern Sie pro Test nur eine Sache: Abstand, Winkel oder Höhe. Wenn Sie zwei Variablen gleichzeitig ändern, wissen Sie nicht, welche die Verbesserung verursacht hat.
Führen Sie jede Entfernung zweimal durch, um Störungen durch vorbeigehende Personen oder benachbarte Geräte auszuschließen. Ein wiederholbares Ergebnis ist vertrauenswürdig; eine einzelne glückliche Messung ist es nicht. Notieren Sie Ihre Zahlen, damit Sie später vergleichen können.
- Häufiger Fehler: Testen im Freien an einem windigen Tag, bei dem sich die Linse zwischen den Messungen verschiebt.
- Kontrollpunkt: Notieren Sie die genaue Entfernung, bei der Aussetzer beginnen, und versuchen Sie dann, sie um einen Schritt zu übertreffen.
Beheben Sie die häufigsten Reichweitenkiller
Wenn die Reichweite schlechter als erwartet ist, überprüfen Sie erneut den Linsenwinkel, die Stielhöhe und etwaige Hindernisse im Pfad. Kabel und Netzteile in der Nähe des Empfängers können Rauschen verursachen – entfernen Sie sie und testen Sie erneut. In vielen Fällen ist der Roboter selbst in Ordnung und das Setup ist das Problem.
Wenn der Roboter auch auf kurze Distanz gar nicht mehr reagiert, überprüfen Sie den Mikrocontroller. Er ist das Computergehirn, das mithilfe von Code zwischen den Sensoren und der Mechanik kommuniziert – ein lockerer oder beschädigter Mikrocontroller unterbricht die gesamte Kette. Setzen Sie ihn neu ein und testen Sie erneut, bevor Sie annehmen, der Roboter sei defekt.
- Häufiger Fehler: Teile austauschen, bevor die Linsenausrichtung und die Sichtlinie bestätigt wurden.
- Kontrollpunkt: Wenn die Nahbereichsreaktion nach dem Wiedereinsetzen des Mikrocontrollers zurückkehrt, war die Linseneinrichtung nie das Problem.
Schritte zum Einrichten des Range Repeaters
- Schritt 1: Eine Basislinie festlegen: Platzieren Sie Sender und Empfänger auf gleicher Höhe mit freier Sichtlinie, schalten Sie beide ein und bestätigen Sie, dass der Empfänger auf kurze Distanz reagiert. Keine Reaktion auf kurze Distanz bedeutet: Beheben Sie die Verbindung, bevor Sie die Linse ausrichten.
- Schritt 2: Die Parabellinse ausrichten: Richten Sie die Linsenmitte direkt auf den Sender und halten Sie den Stiel senkrecht; visieren Sie entlang des Stiels, um den Winkel zu überprüfen. Eine geneigte Linse ist die häufigste Ursache für kurze Reichweite.
- Schritt 3: In festen Schritten testen: Erhöhen Sie die Entfernung in kleinen Schritten, ändern Sie pro Test nur eine Variable und wiederholen Sie jede Messung zur Bestätigung. Notieren Sie die Entfernung, bei der Aussetzer beginnen, um Verbesserungen messen zu können.
- Schritt 4: Störungen isolieren: Entfernen Sie Kabel, Netzteile und Metallgegenstände vom Empfänger und testen Sie dann dieselbe Entfernung erneut. Wenn sich die Reichweite verbessert, war die Umgebung das Problem, nicht der Roboter.
- Schritt 5: Überprüfen Sie den Mikrocontroller: Setzen Sie den Mikrocontroller-Ersatz (Hack Pack) neu ein oder tauschen Sie ihn aus, wenn der Roboter auf kurze Distanz nicht reagiert. Wiederhergestellte Nahbereichsreaktion bestätigt, dass die Linseneinrichtung die ganze Zeit in Ordnung war.
Wichtige Teile für dieses Experiment
- Mikrocontroller-Ersatz (Hack Pack): Das Computergehirn des Roboters, der Mikrocontroller, kommuniziert mithilfe von Code zwischen den Sensoren und der Mechanik. Hack Packs sind programmierbare Roboter, die Sie hacken können, um Code zu schreiben und neu zu schreiben. Wenn Ihr Roboter auf jede Entfernung Befehle ignoriert, tauschen Sie dieses Teil aus oder setzen Sie es neu ein, bevor Sie die Parabellinseneinrichtung beschuldigen.
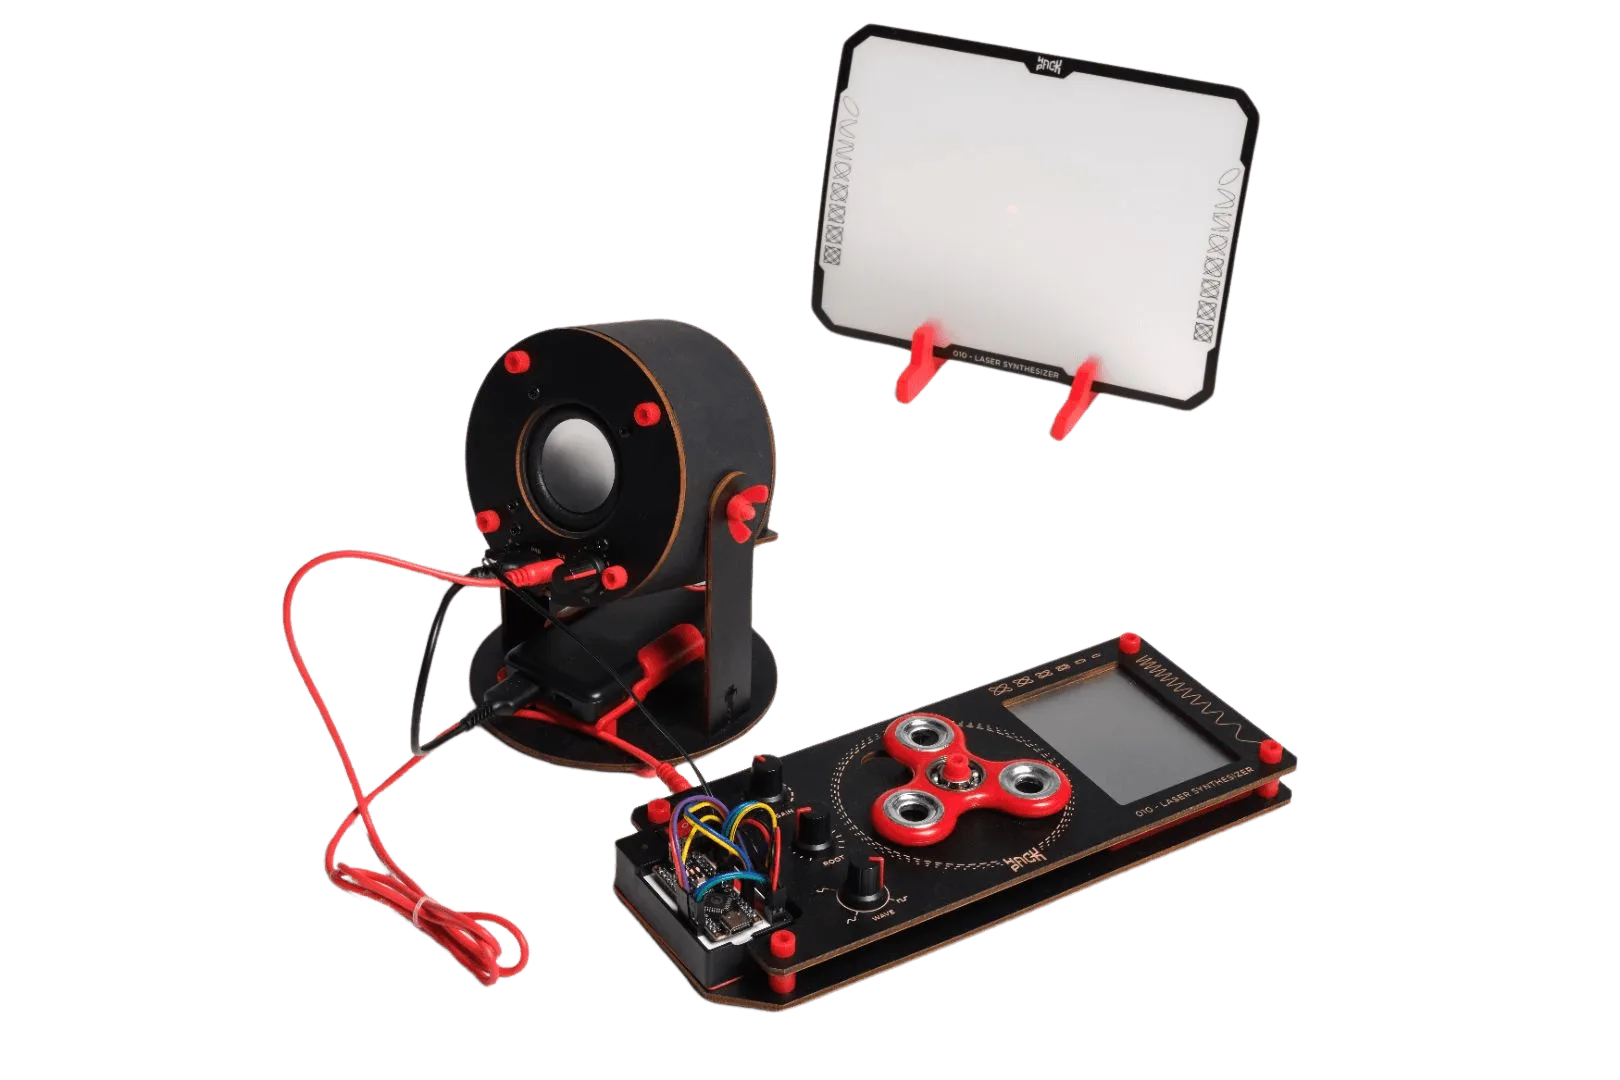
- Laser Synthesizer - Lautsprecher: Ein eigenständiger Hack-Pack-Roboter ohne Abonnement, der alles Nötige enthält und mit der Coding Console (IDE) funktioniert. Nützlich, wenn Sie einen zweiten programmierbaren Baukasten haben möchten, um dieselbe Ausrichtungs- und Testroutine ohne Abonnement zu üben.
Richten Sie zuerst aus, testen Sie immer nur eine Änderung, und überprüfen Sie den Mikrocontroller nur, wenn der Roboter auf kurze Distanz versagt. Diese Reihenfolge erspart Ihnen den Austausch von Teilen, die nie defekt waren.