Respuesta rápida
Apunta la lente parabólica directamente al transmisor, mantén el vástago vertical y prueba un cambio a la vez. La mayoría de los problemas de alcance débil se deben a una antena inclinada, una línea de visión bloqueada o una conexión suelta del microcontrolador, no a un robot averiado.
La lente parabólica Range Repeater funciona como una antena parabólica: recoge señales débiles y las enfoca en el receptor. Pequeños errores de puntería cuestan alcance, por lo que la solución suele ser la alineación y las pruebas, no un hardware nuevo.
Este tutorial del repetidor de alcance explica la configuración en orden, con un punto de control después de cada paso para que puedas saber qué mejoró realmente tu señal. Si tu robot Hack Pack deja de responder durante el experimento, la Sustitución del microcontrolador (Hack Pack) es la pieza que debes comprobar primero.
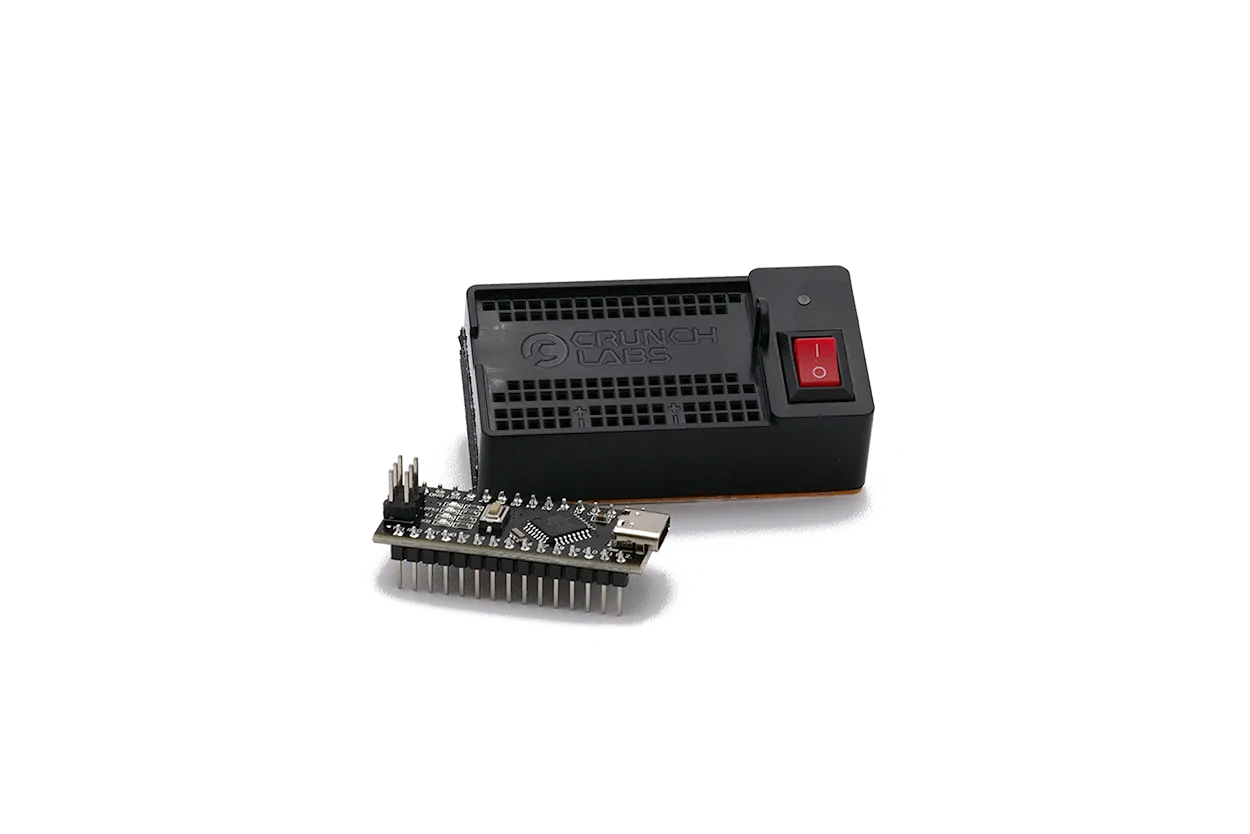
Sustitución del microcontrolador (Hack Pack)
Configura el transmisor y el receptor antes de apuntar nada
Coloca el transmisor sobre una superficie estable y plana, aproximadamente a la misma altura que el receptor. La línea de visión importa más que la distancia en esta fase, así que despeja sillas, libros y paredes del camino entre ellos. Marca ambas posiciones con cinta adhesiva para poder volver a una referencia conocida después de cada prueba.
Enciende ambas unidades y confirma que el receptor responde a corta distancia antes de tocar la lente. Si no responde de cerca, apuntar la lente parabólica no ayudará. Comprueba primero el asiento del microcontrolador y los contactos de la batería, luego vuelve a probar.
- Mantén ambas unidades al menos a un metro de distancia para no probar a quemarropa.
- Evita probar cerca de estanterías metálicas o electrodomésticos que puedan reflejar o absorber la señal.
Apunta la lente parabólica al transmisor
Gira la lente para que su centro apunte directamente al transmisor, no al suelo ni al techo. Ponte detrás del receptor y mira a lo largo del vástago para comprobar el ángulo. Una lente inclinada aunque sea ligeramente fuera del eje capta menos señal, lo que se manifiesta como pérdidas a distancias mayores.
Mueve el receptor en pequeños incrementos en lugar de barrerlo de lado a lado. Después de cada ajuste, espera unos segundos y observa si la señal se mantiene estable. La mejor posición es la que se mantiene estable, no la que alcanza un pico brevemente.
- Error común: apuntar la lente al robot en lugar de al transmisor.
- Punto de control: el vástago debe estar vertical y la cara de la lente paralela al transmisor.
Prueba el alcance una variable a la vez
Aumenta la distancia en pasos fijos, por ejemplo medio metro cada vez, y registra dónde la señal se vuelve poco fiable. Cambia solo una cosa por prueba: distancia, ángulo o altura. Si mueves dos variables a la vez, no sabrás cuál causó la mejora.
Repite cada distancia dos veces para descartar interferencias de personas que pasan o dispositivos cercanos. Un resultado que se repite es digno de confianza; una sola lectura afortunada no lo es. Anota tus números para poder comparar más tarde.
- Error común: probar al aire libre en un día ventoso, donde la lente se desplaza entre lecturas.
- Punto de control: anota la distancia exacta donde comienzan las pérdidas, luego intenta superarla en un paso.
Soluciona los asesinos de alcance más comunes
Si el alcance es peor de lo esperado, vuelve a comprobar el ángulo de la lente, la altura del vástago y cualquier obstrucción en el camino. Los cables y las fuentes de alimentación cerca del receptor pueden añadir ruido, así que retíralos y vuelve a probar. En muchos casos, el robot está bien y la configuración es el problema.
Cuando el robot deja de responder por completo, incluso a corta distancia, inspecciona el microcontrolador. Es el cerebro informático que se comunica entre los sensores y la mecánica mediante código, por lo que uno suelto o dañado rompe toda la cadena. Vuelve a colocarlo y vuelve a probar antes de asumir que el robot está muerto.
- Error común: reemplazar piezas antes de confirmar la puntería de la lente y la línea de visión.
- Punto de control: si la respuesta a corta distancia regresa después de recolocar el microcontrolador, la configuración de la lente nunca fue el problema.
Pasos de configuración del Range Repeater
- Paso 1: Establece una línea base: Coloca el transmisor y el receptor a la misma altura con un camino despejado, enciende ambos y confirma que el receptor responde a corta distancia. Sin respuesta de cerca significa arreglar la conexión antes de apuntar la lente.
- Paso 2: Apunta la lente parabólica: Apunta el centro de la lente directamente al transmisor y mantén el vástago vertical, mirando a lo largo de él para comprobar el ángulo. Una lente inclinada es la causa más común de alcance corto.
- Paso 3: Prueba en incrementos fijos: Aumenta la distancia en pequeños pasos, cambiando solo una variable por prueba y repitiendo cada lectura para confirmarla. Registra la distancia donde comienzan las pérdidas para poder medir la mejora.
- Paso 4: Aísla las interferencias: Aleja los cables, las fuentes de alimentación y los objetos metálicos del receptor, luego vuelve a probar la misma distancia. Si el alcance mejora, el problema era el entorno, no el robot.
- Paso 5: Comprueba el microcontrolador: Vuelve a colocar o reemplaza la Sustitución del microcontrolador (Hack Pack) si el robot no responde a corta distancia. La respuesta restaurada a corta distancia confirma que la configuración de la lente estaba bien desde el principio.
Piezas importantes para este experimento
- Sustitución del microcontrolador (Hack Pack): El cerebro informático del robot, o microcontrolador, se comunica entre los sensores y la mecánica mediante código, y los Hack Packs son robots programables que puedes hackear para escribir y reescribir código. Si tu robot ignora los comandos a cualquier distancia, cambia o recoloca esta pieza antes de culpar a la configuración de la lente parabólica.
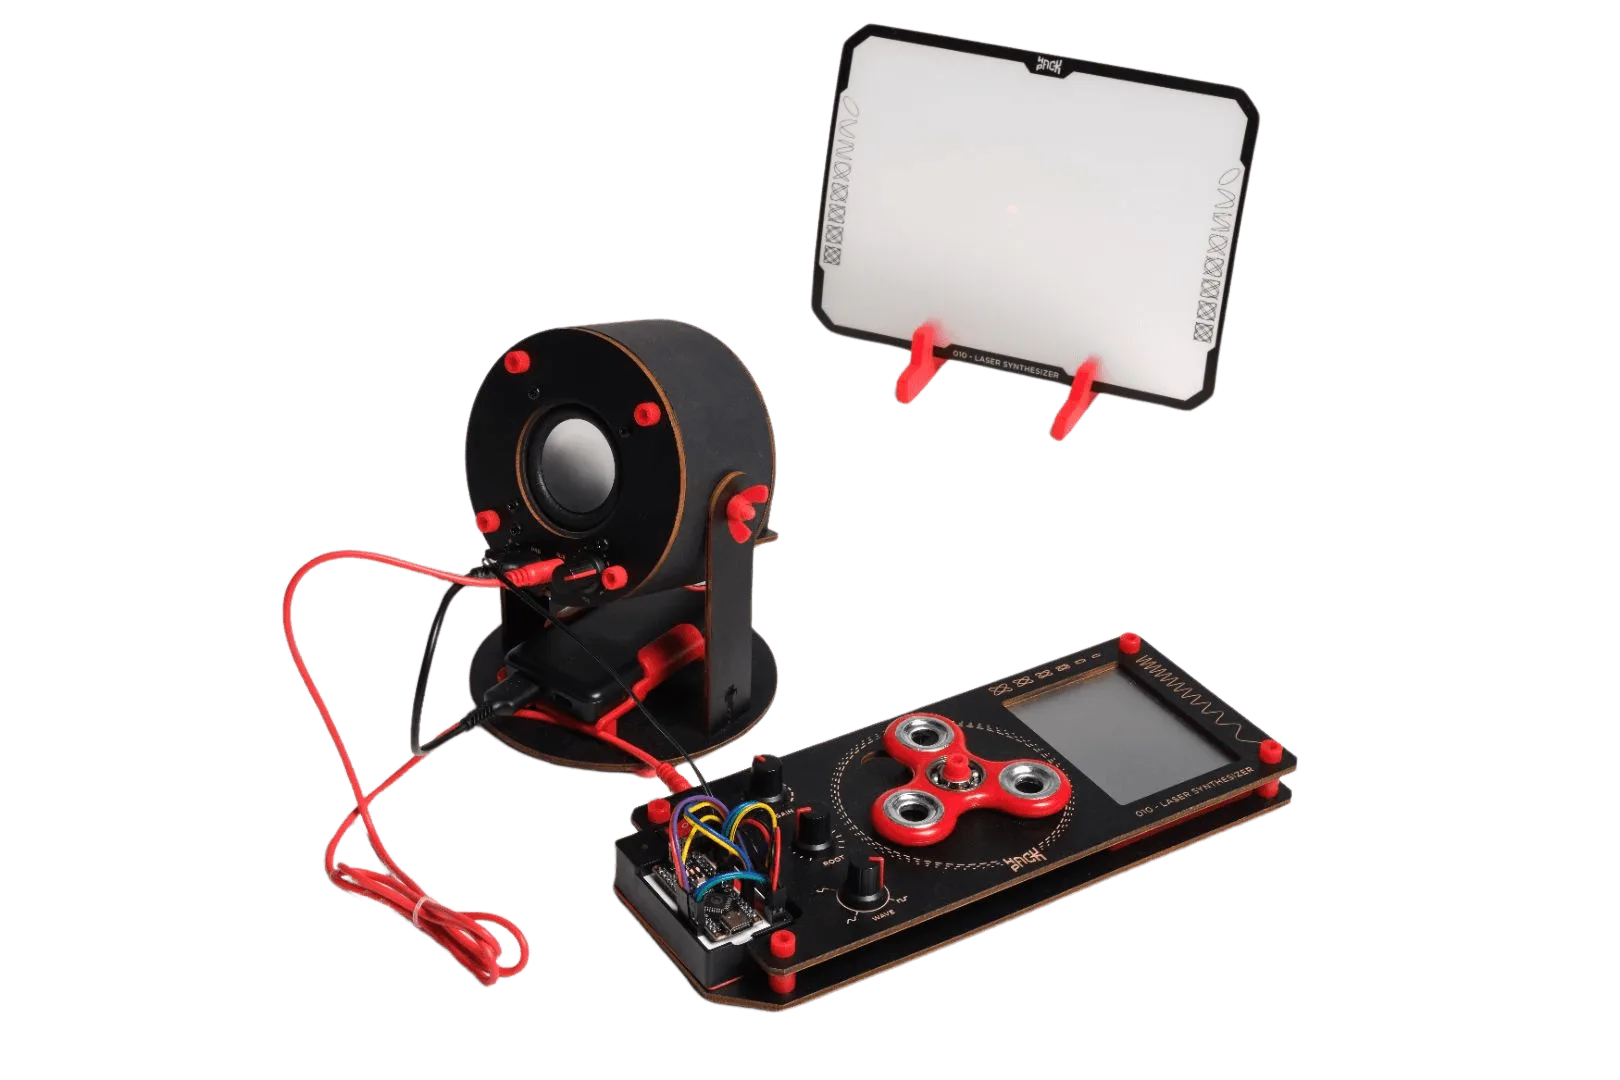
- Sintetizador láser - Altavoz: Un robot Hack Pack independiente sin suscripción requerida que viene con todo lo necesario y funciona con la Consola de Codificación (IDE). Útil si quieres una segunda construcción programable para practicar la misma rutina de puntería y prueba sin suscripción.
Apunta primero, prueba un cambio a la vez y comprueba el microcontrolador solo cuando el robot falle de cerca. Ese orden te ahorra reemplazar piezas que nunca estuvieron rotas.