إجابة سريعة
لبناء روبوت بعجلات ميكانوم باستخدام Makeblock، تحتاج إلى أربع عجلات ميكانوم وأربعة محركات ووحدة تحكم متوافقة من Makeblock ونمط التوصيل الصحيح. يرشدك هذا الدليل خلال التجميع والتوصيل والبرمجة لتحقيق حركة شاملة الاتجاهات.
لماذا عجلات ميكانوم لروبوتك؟
العجلات القياسية تحد من حركة الروبوت إلى الأمام والخلف والانعطاف. عجلات ميكانوم، ببكراتها المائلة، تسمح بالحركة الجانبية دون تدوير الهيكل. وهذا يجعلها مثالية للمساحات الضيقة أو مسارات العوائق أو أي مشروع يتطلب تحديدًا جانبيًا دقيقًا.
عجلات ميكانوم من Makeblock مصممة لتناسب حوامل المحرك القياسية وموصلات المحور من Makeblock. حجم 100 مم يوفر خلوصًا أرضيًا وسرعة جيدين لمشاريع الروبوتات الداخلية.
ما ستحتاجه قبل البدء
ستحتاج إلى أربع عجلات ميكانوم من Makeblock وأربعة محركات تيار مستمر (مثل محركات Makeblock 25 مم أو 37 مم) ووحدة تحكم من Makeblock (مثل mCore أو Orion) وحزمة بطارية وهيكل. تأتي عجلات ميكانوم من Makeblock كزوج، لذا اطلب مجموعتين لروبوت كامل.
جهز أيضًا مسامير وصواميل M4 ومفك براغي وأسلاك توصيل. يلزم وجود كمبيوتر مثبت عليه برنامج mBlock للبرمجة.
بناء روبوت عجلات ميكانوم: خطوة بخطوة
- 1. تثبيت العجلات على المحركات: قم بتركيب كل عجلة ميكانوم على عمود المحرك حتى تستقر أو تصبح محاذية. ثبتها باستخدام برغي التثبيت المرفق ومفتاح ربط سداسي. تأكد من أن العجلة مركزية ولا تتأرجح. تحقق من أن جميع العجلات الأربع تدور بحرية يدويًا قبل التثبيت على الهيكل.
- 2. تثبيت المحركات على الهيكل: استخدم مسامير وصواميل M4 لتثبيت كل محرك على هيكل الإطار. ضع المحركات بحيث تشير محاور العجلات إلى الخارج. بالنسبة لهيكل مستطيل، ضع محركًا واحدًا في كل زاوية. تأكد مرة أخرى من أن العجلات الأمامية اليسرى والأمامية اليمنى مثبتة مع توجيه البكرات معكوسًا - فهذا أمر بالغ الأهمية للحركة الجانبية.
- 3. توصيل المحركات بوحدة التحكم: قم بتوصيل كل محرك بمنفذ مشغل محرك على وحدة التحكم من Makeblock. استخدم نمط توصيل قياسي: المحرك الأمامي الأيسر إلى M1، والأمامي الأيمن إلى M2، والخلفي الأيسر إلى M3، والخلفي الأيمن إلى M4. تأكد من ثبات القطبية (على سبيل المثال، السلك الأحمر إلى +، والأسود إلى -). من الأخطاء الشائعة عكس القطبية على أحد المحركات، مما يتسبب في دوران الروبوت في مكانه. اختبر كل محرك على حدة قبل الانتهاء.
- 4. برمجة الحركة في mBlock: افتح mBlock وأنشئ مشروعًا جديدًا. استخدم كتلة 'تحريك' أو اضبط سرعات المحرك يدويًا. للحركة الأمامية، اضبط جميع المحركات على نفس السرعة الموجبة. للحركة الجانبية إلى اليسار، اضبط المحركات اليسرى على سرعة سالبة والمحركات اليمنى على سرعة موجبة. ابدأ بسرعة منخفضة (على سبيل المثال، 50 من 255) لتجنب التيار الزائد أو الحركات المفاجئة. زد السرعة تدريجيًا أثناء الاختبار.
- 5. الاختبار والمعايرة: ضع الروبوت على سطح مستوٍ ومفتوح. حمّل برنامجك ولاحظ الحركة. إذا انحرف الروبوت أو دار، تحقق من اتجاه العجلات وتوصيل المحرك. اضبط قيم سرعة المحرك في الكود لتعويض الاختلافات الطفيفة. إذا لم يتحرك الروبوت جانبيًا، تحقق من أن العجلات الأمامية والخلفية على كل جانب تدور في اتجاهين متعاكسين أثناء أمر الحركة الجانبية.
تسليط الضوء على المنتج
-
عجلة ميكانوم يسرى ويمنى 100 مم: عجلات ميكانوم من Makeblock تسمح لروبوتك ليس فقط بالسفر للأمام والخلف، بل أيضًا جنبًا إلى جنب. باستخدام عجلات ميكانوم 4، يمكنك بناء سيارة/روبوت يمكنه التحرك في جميع الاتجاهات. هذا يعني أن روبوتك يمكنه التحرك جانبيًا لليسار أو اليمين دون دوران، مما يجعله مثاليًا للمسارات الضيقة أو محاذاة الأهداف.
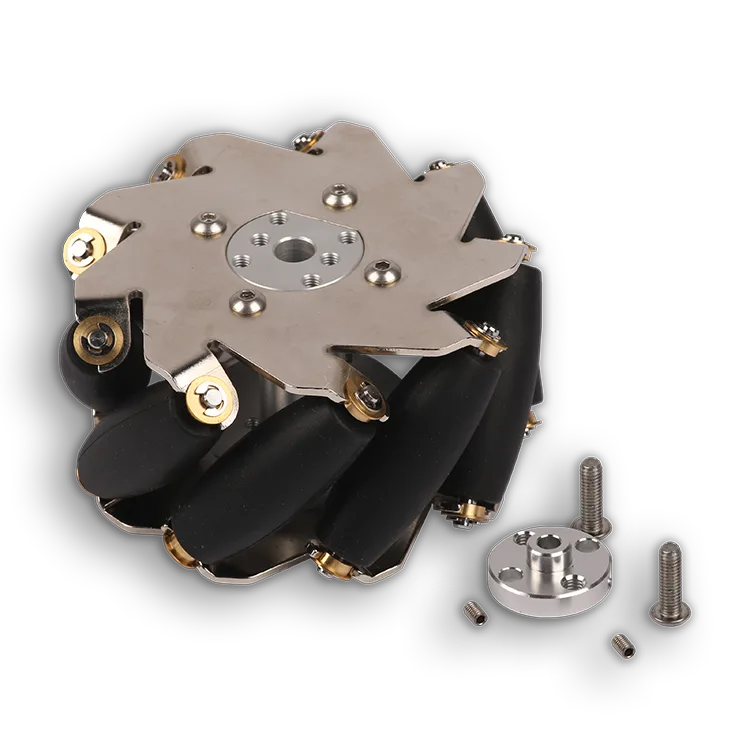
عجلة ميكانوم يسرى ويمنى 100 مم