Resposta rápida
Para construir um robô com rodas mecanum usando Makeblock, precisa de quatro rodas Mecanum, quatro motores, um controlador Makeblock compatível e o padrão de cablagem correto. Este guia explica a montagem, cablagem e programação para movimento omnidirecional completo.
Porquê Rodas Mecanum para o Seu Robô?
As rodas padrão limitam o robô a andar para a frente, para trás e a virar. As rodas Mecanum, com os seus rolos inclinados, permitem movimento lateral sem rodar o chassis. Isto torna-as ideais para espaços apertados, percursos de obstáculos ou qualquer projeto que exija posicionamento lateral preciso.
As rodas Mecanum da Makeblock são concebidas para encaixar nos suportes de motor e conectores de cubo padrão da Makeblock. O tamanho de 100 mm proporciona boa distância ao solo e velocidade para projetos de robótica interior.
O Que Vai Precisar Antes de Começar
Vai precisar de quatro rodas Mecanum Makeblock, quatro motores DC (por exemplo, motores Makeblock de 25 mm ou 37 mm), um controlador Makeblock (como mCore ou Orion), uma bateria e um chassis. As rodas Mecanum Makeblock são vendidas em par, por isso encomende dois conjuntos para um robô completo.
Prepare também parafusos e porcas M4, uma chave de fendas e fios de ligação. É necessário um computador com o software mBlock para programação.
Construir o Seu Robô com Rodas Mecanum: Passo a Passo
- 1. Fixar as Rodas aos Motores: Deslize cada roda Mecanum no eixo do motor até encaixar ou ficar rente. Aperte com o parafuso de fixação fornecido usando uma chave sextavada. Certifique-se de que a roda está centrada e não oscila. Verifique se as quatro rodas rodam livremente à mão antes de as montar no chassis.
- 2. Montar os Motores no Chassis: Use parafusos e porcas M4 para fixar cada motor ao chassis. Posicione os motores de modo a que os eixos das rodas fiquem virados para fora. Para um chassis retangular, coloque um motor em cada canto. Verifique novamente se as rodas dianteira esquerda e dianteira direita estão montadas com a orientação dos rolos espelhada — isto é fundamental para o movimento lateral.
- 3. Ligar os Motores ao Controlador: Ligue cada motor a uma porta de driver de motor no seu controlador Makeblock. Use um padrão de cablagem padrão: motor dianteiro esquerdo a M1, dianteiro direito a M2, traseiro esquerdo a M3, traseiro direito a M4. Certifique-se de que a polaridade é consistente (por exemplo, fio vermelho a +, preto a -). Um erro comum é inverter a polaridade num motor, o que faz com que o robô gire no lugar. Teste cada motor individualmente antes de finalizar.
- 4. Programar o Movimento no mBlock: Abra o mBlock e crie um novo projeto. Use o bloco 'mover' ou defina as velocidades do motor manualmente. Para movimento para a frente, defina todos os motores para a mesma velocidade positiva. Para movimento lateral esquerdo, defina os motores esquerdo para velocidade negativa e os motores direito para velocidade positiva. Comece com uma velocidade baixa (por exemplo, 50 de 255) para evitar sobrecorrente ou solavancos repentinos. Aumente gradualmente à medida que testa.
- 5. Testar e Calibrar: Coloque o robô numa superfície plana e aberta. Carregue o seu programa e observe o movimento. Se o robô derivar ou girar, verifique a orientação das rodas e a cablagem dos motores. Ajuste os valores de velocidade do motor no código para compensar pequenas diferenças. Se o robô não se mover lateralmente, verifique se as rodas dianteiras e traseiras de cada lado estão a girar em direções opostas durante um comando de movimento lateral.
Destaque do Produto
-
100mm Roda Mecanum Esquerda e Direita: As rodas Mecanum Makeblock permitem que o seu robô não só se desloque para a frente e para trás, mas também lateralmente. Com rodas mecanum de 4, pode construir um carro/robô que se move em todas as direções. Isto significa que o seu robô pode deslocar-se para a esquerda ou direita sem virar, tornando-o perfeito para navegar em caminhos estreitos ou alinhar com alvos.
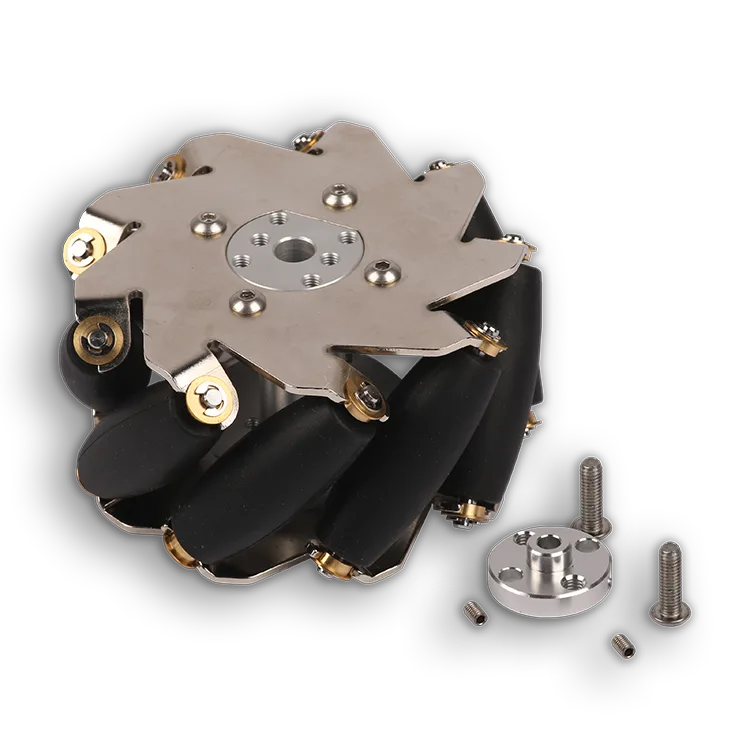
100mm Roda Mecanum Esquerda e Direita