Snel antwoord
Om een mecanumwiellrobot met Makeblock te bouwen, heb je vier mecanumwielen, vier motoren, een compatibele Makeblock-controller en het juiste bedradingspatroon nodig. Deze gids begeleidt je door de montage, bedrading en programmering voor volledige omnidirectionele beweging.
Waarom mecanumwielen voor je robot?
Standaardwielen beperken je robot tot vooruit, achteruit en draaien. Mecanumwielen, met hun schuine rollen, maken zijwaartse beweging mogelijk zonder het chassis te draaien. Dit maakt ze ideaal voor krappe ruimtes, hindernisbanen of elk project dat nauwkeurige laterale positionering vereist.
De mecanumwielen van Makeblock zijn ontworpen om te passen op standaard Makeblock-motorsteunen en naafconnectoren. Het 100mm-formaat biedt goede bodemvrijheid en snelheid voor indoor robotica-projecten.
Wat je nodig hebt voordat je begint
Je hebt vier Makeblock mecanumwielen, vier DC-motoren (bijv. Makeblock 25mm of 37mm motoren), een Makeblock-controller (zoals mCore of Orion), een accupakket en een chassisframe nodig. De Makeblock mecanumwielen worden per paar geleverd, bestel dus twee sets voor een volledige robot.
Bereid ook M4 schroeven en moeren, een schroevendraaier en jumperdraden voor. Een computer met mBlock-software is vereist voor het programmeren.
Je mecanumwiellrobot bouwen: stap voor stap
- 1. Bevestig wielen aan motoren: Schuif elk mecanumwiel op de motoras totdat het vastklikt of gelijk ligt. Zet vast met de meegeleverde stelschroef met een inbussleutel. Zorg ervoor dat het wiel gecentreerd is en niet wiebelt. Controleer of alle vier de wielen vrij ronddraaien met de hand voordat je ze op het chassis monteert.
- 2. Monteer motoren aan chassis: Gebruik M4 schroeven en moeren om elke motor aan het chassisframe te bevestigen. Plaats de motoren zo dat de wielassen naar buiten wijzen. Voor een rechthoekig chassis plaats je één motor in elke hoek. Controleer of het linker- en rechtervoorwiel zijn gemonteerd met de rolrichting gespiegeld—dit is cruciaal voor zijwaarts bewegen.
- 3. Sluit motoren aan op controller: Sluit elke motor aan op een motordriverpoort op je Makeblock-controller. Gebruik een standaard bedradingspatroon: linkervoormotor op M1, rechtervoor op M2, linkerachter op M3, rechterachter op M4. Zorg voor consistente polariteit (bijv. rode draad op +, zwarte op -). Een veelgemaakte fout is het omkeren van de polariteit op één motor, waardoor de robot op zijn plaats draait. Test elke motor afzonderlijk voordat je definitief maakt.
- 4. Programmeer beweging in mBlock: Open mBlock en maak een nieuw project. Gebruik het 'verplaats'-blok of stel motorsnelheden handmatig in. Stel voor voorwaartse beweging alle motoren in op dezelfde positieve snelheid. Voor zijwaarts naar links, stel linkermotoren in op negatieve snelheid en rechtermotoren op positieve snelheid. Begin met een lage snelheid (bijv. 50 van 255) om overstroom of plotselinge schokken te voorkomen. Verhoog geleidelijk tijdens het testen.
- 5. Test en kalibreer: Plaats de robot op een vlak, open oppervlak. Upload je programma en observeer de beweging. Als de robot afdrijft of draait, controleer dan de wieloriëntatie en motorbedrading. Pas motorsnelheidswaarden in de code aan om kleine verschillen te compenseren. Als de robot niet zijwaarts beweegt, controleer dan of de voor- en achterwielen aan elke kant in tegengestelde richting draaien tijdens een zijwaarts commando.
Product in de schijnwerpers
-
100mm linker- en rechtermecanumwiel: Makeblock mecanumwielen zorgen ervoor dat je robot niet alleen vooruit en achteruit kan rijden, maar ook zijwaarts. Met 4 mecanumwielen kun je een auto/robot bouwen die in alle richtingen kan bewegen. Dit betekent dat je robot naar links of rechts kan schuiven zonder te draaien, perfect voor het navigeren door smalle paden of het uitlijnen met doelen.
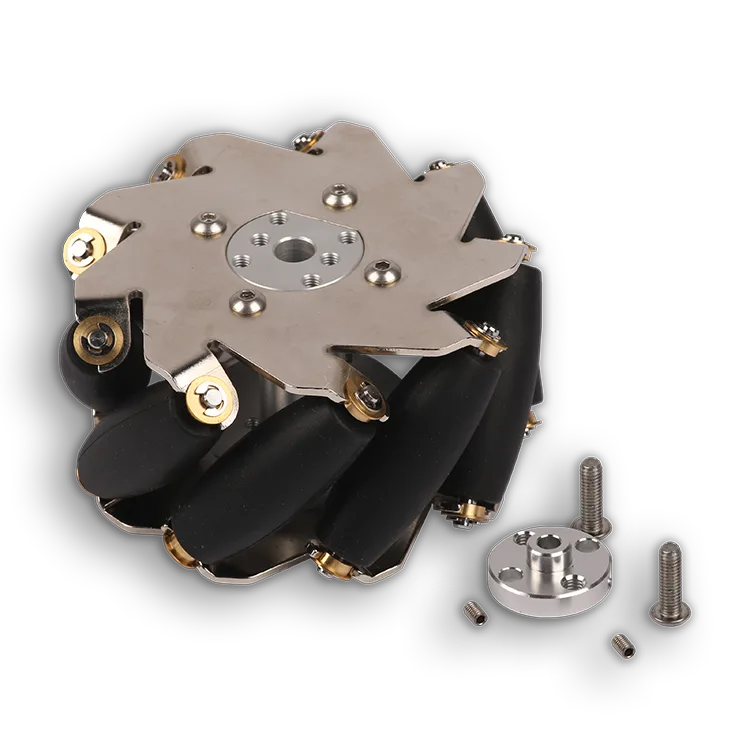
100mm linker- en rechtermecanumwiel