快速解答
要使用 Makeblock 打造一個全向輪機器人,您需要四個麥克納姆輪、四個馬達、一個相容的 Makeblock 控制器,以及正確的接線方式。本指南將逐步引導您完成組裝、接線和程式編寫,實現全方位的移動能力。
為什麼要為您的機器人選擇麥克納姆輪?
標準輪胎限制機器人只能前進、後退和轉彎。而麥克納姆輪憑藉其傾斜的滾輪,可以在不旋轉底盤的情況下實現橫向移動。這使得它們非常適合狹窄空間、障礙賽道或任何需要精確橫向定位的專案。
Makeblock 的麥克納姆輪專為配合標準的 Makeblock 馬達支架和輪轂連接器而設計。100 公釐的尺寸為室內機器人專案提供了良好的離地間隙和速度。
開始前需要準備什麼
您需要四個 Makeblock 麥克納姆輪、四個直流馬達(例如 Makeblock 25 公釐或 37 公釐馬達)、一個 Makeblock 控制器(如 mCore 或 Orion)、一個電池組和一個底盤框架。Makeblock 麥克納姆輪以成對形式出售,因此請訂購兩組以組裝完整的機器人。
另外,請準備 M4 螺絲和螺母、一把螺絲起子和跳線。程式編寫需要一台安裝了 mBlock 軟體的電腦。
逐步打造您的麥克納姆輪機器人
- 1. 將輪子安裝到馬達上: 將每個麥克納姆輪滑入馬達軸,直到卡入或完全貼合。使用內六角扳手鎖緊隨附的固定螺絲。確保輪子居中且不會晃動。 在安裝到底盤之前,請手動檢查所有四個輪子是否能自由旋轉。
- 2. 將馬達安裝到底盤上: 使用 M4 螺絲和螺母將每個馬達固定到底盤框架上。調整馬達位置,使輪軸朝外。對於矩形底盤,請在每個角落放置一個馬達。 再次確認左前方和右前方的輪子安裝時滾輪方向是鏡像對稱的——這對於橫向移動至關重要。
- 3. 將馬達連接到控制器: 將每個馬達連接到 Makeblock 控制器上的一個馬達驅動埠。使用標準接線方式:左前馬達接 M1,右前接 M2,左後接 M3,右後接 M4。確保極性一致(例如,紅線接 +,黑線接 -)。 一個常見的錯誤是反接某個馬達的極性,這會導致機器人原地打轉。在最終確定前,請單獨測試每個馬達。
- 4. 在 mBlock 中編寫移動程式: 開啟 mBlock 並建立一個新專案。使用「移動」積木或手動設定馬達速度。若要前進,請將所有馬達設定為相同的正速度。若要向左橫移,請將左側馬達設定為負速度,右側馬達設定為正速度。 從較低的速度開始(例如,50 分之 255),以避免過電流或突然的衝擊。隨著測試逐步增加速度。
- 5. 測試與校準: 將機器人放置在平坦、開放的表面上。上傳您的程式並觀察移動情況。如果機器人偏移或旋轉,請檢查輪子方向和馬達接線。在程式碼中調整馬達速度值以補償微小差異。 如果機器人無法橫移,請確認在執行橫移指令時,每一側的前輪和後輪是否以相反方向旋轉。
產品焦點
-
100 公釐左旋與右旋麥克納姆輪: Makeblock 麥克納姆輪讓您的機器人不僅能前進和後退,還能左右橫移。使用 4 麥克納姆輪,您可以打造一個能全方位移動的車子/機器人。這意味著您的機器人可以在不轉彎的情況下向左或向右橫移,非常適合在狹窄路徑中導航或對準目標。
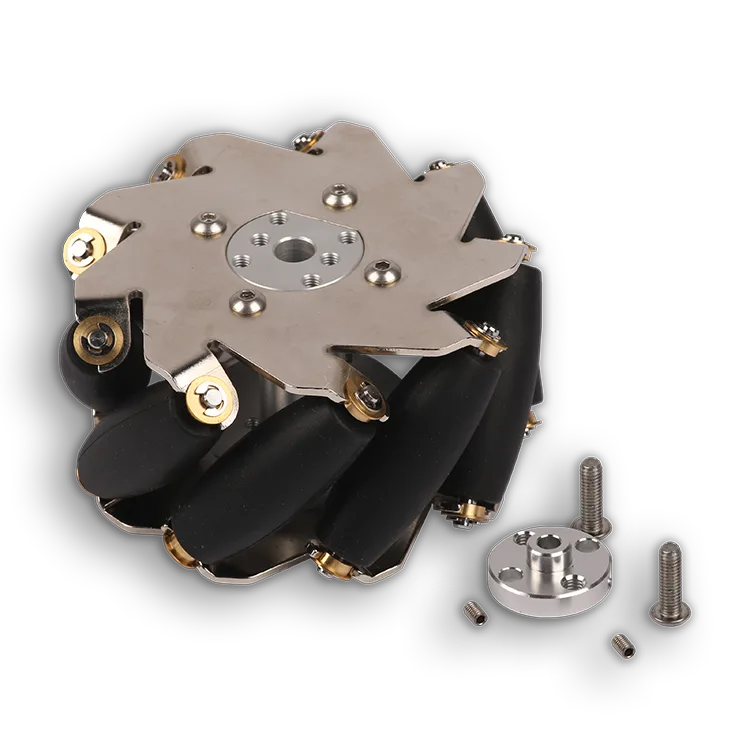
100 公釐左旋與右旋麥克納姆輪