Kurze Antwort
Um einen Mecanum-Rad-Roboter mit Makeblock zu bauen, benötigen Sie vier Mecanum-Räder, vier Motoren, einen kompatiblen Makeblock-Controller und das richtige Verdrahtungsschema. Diese Anleitung führt Sie durch Montage, Verkabelung und Programmierung für eine vollständig omnidirektionale Bewegung.
Warum Mecanum-Räder für Ihren Roboter?
Standardräder begrenzen Ihren Roboter auf Vorwärts-, Rückwärts- und Drehbewegungen. Mecanum-Räder mit ihren schrägen Rollen ermöglichen seitliche Bewegungen, ohne das Chassis zu drehen. Das macht sie ideal für enge Räume, Hindernisparcours oder Projekte, die eine präzise seitliche Positionierung erfordern.
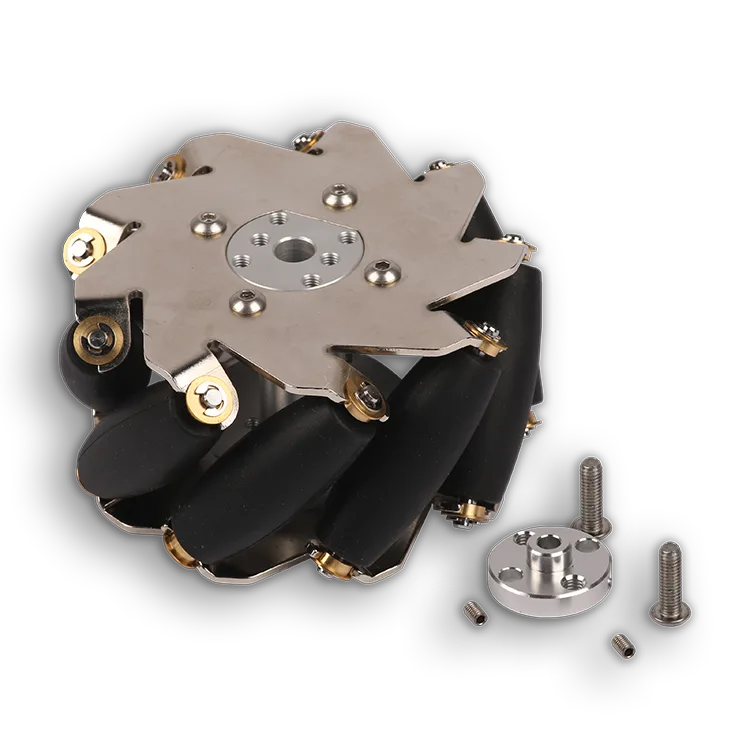
Die Mecanum-Räder von Makeblock sind so konzipiert, dass sie auf die standardmäßigen Motorhalterungen und Nabenverbinder von Makeblock passen. Die Größe von 100 mm bietet eine gute Bodenfreiheit und Geschwindigkeit für Indoor-Roboterprojekte.
Was Sie vor dem Start benötigen
Sie benötigen vier Makeblock-Mecanum-Räder, vier Gleichstrommotoren (z. B. Makeblock-Motoren mit 25 mm oder 37 mm), einen Makeblock-Controller (wie mCore oder Orion), einen Akkupack und einen Chassisrahmen. Die Makeblock-Mecanum-Räder werden als Paar geliefert, bestellen Sie also zwei Sätze für einen vollständigen Roboter.
Bereiten Sie außerdem M4 Schrauben und Muttern, einen Schraubendreher und Jumper-Kabel vor. Für die Programmierung wird ein Computer mit der mBlock-Software benötigt.
Bau Ihres Mecanum-Rad-Roboters: Schritt für Schritt
- 1. Räder an Motoren befestigen: Schieben Sie jedes Mecanum-Rad auf die Motorwelle, bis es einrastet oder bündig sitzt. Sichern Sie es mit der beiliegenden Madenschraube und einem Inbusschlüssel. Stellen Sie sicher, dass das Rad zentriert ist und nicht wackelt. Überprüfen Sie vor der Montage am Chassis, ob sich alle vier Räder von Hand frei drehen lassen.
- 2. Motoren am Chassis montieren: Befestigen Sie jeden Motor mit M4 Schrauben und Muttern am Chassisrahmen. Positionieren Sie die Motoren so, dass die Radachsen nach außen zeigen. Bei einem rechteckigen Chassis platzieren Sie einen Motor an jeder Ecke. Überprüfen Sie, ob das linke vordere und das rechte vordere Rad mit gespiegelter Rollenausrichtung montiert sind – dies ist entscheidend für die Seitwärtsbewegung.
- 3. Motoren mit dem Controller verbinden: Schließen Sie jeden Motor an einen Motor-Treiber-Port Ihres Makeblock-Controllers an. Verwenden Sie ein Standard-Verdrahtungsschema: linken vorderen Motor an M1, rechten vorderen an M2, linken hinteren an M3, rechten hinteren an M4. Achten Sie auf eine konsistente Polarität (z. B. rotes Kabel an +, schwarzes an -). Ein häufiger Fehler ist das Vertauschen der Polarität an einem Motor, wodurch sich der Roboter auf der Stelle dreht. Testen Sie jeden Motor einzeln, bevor Sie fertigstellen.
- 4. Bewegung in mBlock programmieren: Öffnen Sie mBlock und erstellen Sie ein neues Projekt. Verwenden Sie den Block 'Bewegen' oder stellen Sie die Motorgeschwindigkeiten manuell ein. Stellen Sie für Vorwärtsbewegungen alle Motoren auf die gleiche positive Geschwindigkeit. Für eine Seitwärtsbewegung nach links stellen Sie die linken Motoren auf negative und die rechten Motoren auf positive Geschwindigkeit. Beginnen Sie mit einer niedrigen Geschwindigkeit (z. B. 50 von 255), um Überstrom oder plötzliche Rucke zu vermeiden. Erhöhen Sie die Geschwindigkeit beim Testen schrittweise.
- 5. Testen und Kalibrieren: Stellen Sie den Roboter auf eine ebene, offene Fläche. Laden Sie Ihr Programm hoch und beobachten Sie die Bewegung. Wenn der Roboter driftet oder sich dreht, überprüfen Sie die Radausrichtung und die Motorverkabelung. Passen Sie die Motorgeschwindigkeitswerte im Code an, um geringfügige Unterschiede auszugleichen. Wenn der Roboter nicht seitwärts fährt, überprüfen Sie, ob sich die Vorder- und Hinterräder auf jeder Seite während eines Seitwärtsbefehls in entgegengesetzte Richtungen drehen.
Produkt-Highlight
-
100 mm linkes & rechtes Mecanum-Rad: Makeblock-Mecanum-Räder ermöglichen es Ihrem Roboter, sich nicht nur vorwärts und rückwärts, sondern auch seitwärts zu bewegen. Mit 4 Mecanum-Rädern können Sie ein Auto/einen Roboter bauen, der sich in alle Richtungen bewegen kann. Das bedeutet, dass Ihr Roboter ohne Drehung nach links oder rechts seitwärts fahren kann – ideal für enge Wege oder das Ausrichten auf Ziele.
100 mm linkes & rechtes Mecanum-Rad