빠른 답변
Makeblock으로 메카넘 휠 로봇을 만들려면 메카넘 휠 4개, 모터 4개, 호환되는 Makeblock 컨트롤러, 올바른 배선 패턴이 필요합니다. 이 가이드는 전방향 이동을 위한 조립, 배선 및 프로그래밍 방법을 안내합니다.
로봇에 메카넘 휠을 사용해야 하는 이유
표준 휠은 로봇을 앞뒤로 움직이거나 회전하는 것으로 제한합니다. 각진 롤러가 있는 메카넘 휠은 섀시를 회전시키지 않고도 옆으로 이동할 수 있습니다. 따라서 좁은 공간, 장애물 코스 또는 정밀한 측면 위치 지정이 필요한 모든 프로젝트에 이상적입니다.
Makeblock의 메카넘 휠은 표준 Makeblock 모터 마운트 및 허브 커넥터에 맞게 설계되었습니다. 100mm 크기는 실내 로봇 프로젝트에 적합한 지상고와 속도를 제공합니다.
시작하기 전에 준비할 사항
Makeblock 메카넘 휠 4개, DC 모터 4개(예: Makeblock 25mm 또는 37mm 모터), Makeblock 컨트롤러(mCore 또는 Orion 등), 배터리 팩, 섀시 프레임이 필요합니다. Makeblock 메카넘 휠은 한 쌍으로 제공되므로 전체 로봇을 위해 두 세트를 주문하세요.
또한 M4 나사와 너트, 드라이버, 점퍼 와이어를 준비하세요. 프로그래밍을 위해 mBlock 소프트웨어가 설치된 컴퓨터가 필요합니다.
메카넘 휠 로봇 만들기: 단계별 가이드
- 1. 모터에 휠 부착: 각 메카넘 휠을 모터 샤프트에 딸깍 소리가 나거나 끝까지 밀어 넣으세요. 육각 렌치로 제공된 고정 나사를 조입니다. 휠이 중앙에 있고 흔들리지 않는지 확인하세요. 네 바퀴 모두 섀시에 장착하기 전에 손으로 자유롭게 회전하는지 확인하세요.
- 2. 모터를 섀시에 장착: M4 나사와 너트를 사용하여 각 모터를 섀시 프레임에 고정하세요. 휠 축이 바깥쪽을 향하도록 모터를 배치합니다. 직사각형 섀시의 경우 각 모서리에 모터 하나씩 배치합니다. 왼쪽 앞바퀴와 오른쪽 앞바퀴가 롤러 방향이 대칭으로 장착되었는지 다시 확인하세요. 이는 횡 이동에 매우 중요합니다.
- 3. 모터를 컨트롤러에 배선: 각 모터를 Makeblock 컨트롤러의 모터 드라이버 포트에 연결하세요. 표준 배선 패턴을 사용합니다: 왼쪽 앞 모터는 M1, 오른쪽 앞은 M2, 왼쪽 뒤는 M3, 오른쪽 뒤는 M4에 연결합니다. 극성이 일관되는지 확인하세요(예: 빨간선은 +, 검은선은 -). 일반적인 실수는 한 모터의 극성을 반대로 연결하여 로봇이 제자리에서 회전하는 것입니다. 최종 확인 전에 각 모터를 개별적으로 테스트하세요.
- 4. mBlock에서 동작 프로그래밍: mBlock을 열고 새 프로젝트를 만듭니다. '이동' 블록을 사용하거나 모터 속도를 수동으로 설정합니다. 전진 이동의 경우 모든 모터를 동일한 양의 속도로 설정합니다. 왼쪽으로 횡 이동하려면 왼쪽 모터는 음의 속도, 오른쪽 모터는 양의 속도로 설정합니다. 과전류나 갑작스러운 움직임을 피하기 위해 낮은 속도(예: 50 중 255)로 시작하세요. 테스트하면서 점차 속도를 높입니다.
- 5. 테스트 및 보정: 로봇을 평평하고 열린 표면에 놓습니다. 프로그램을 업로드하고 움직임을 관찰합니다. 로봇이 흘러가거나 회전하면 휠 방향과 모터 배선을 확인하세요. 코드에서 모터 속도 값을 조정하여 미세한 차이를 보정합니다. 로봇이 횡 이동하지 않으면 횡 이동 명령 중 각 측면의 앞바퀴와 뒷바퀴가 반대 방향으로 회전하는지 확인하세요.
제품 소개
-
100mm 왼쪽 및 오른쪽 메카넘 휠: Makeblock 메카넘 휠을 사용하면 로봇이 앞뒤로 이동할 수 있을 뿐만 아니라 좌우로도 이동할 수 있습니다. 4 메카넘 휠을 사용하면 모든 방향으로 움직일 수 있는 자동차/로봇을 만들 수 있습니다. 즉, 로봇이 회전하지 않고도 왼쪽이나 오른쪽으로 횡 이동할 수 있어 좁은 경로를 탐색하거나 목표물에 정렬하는 데 완벽합니다.
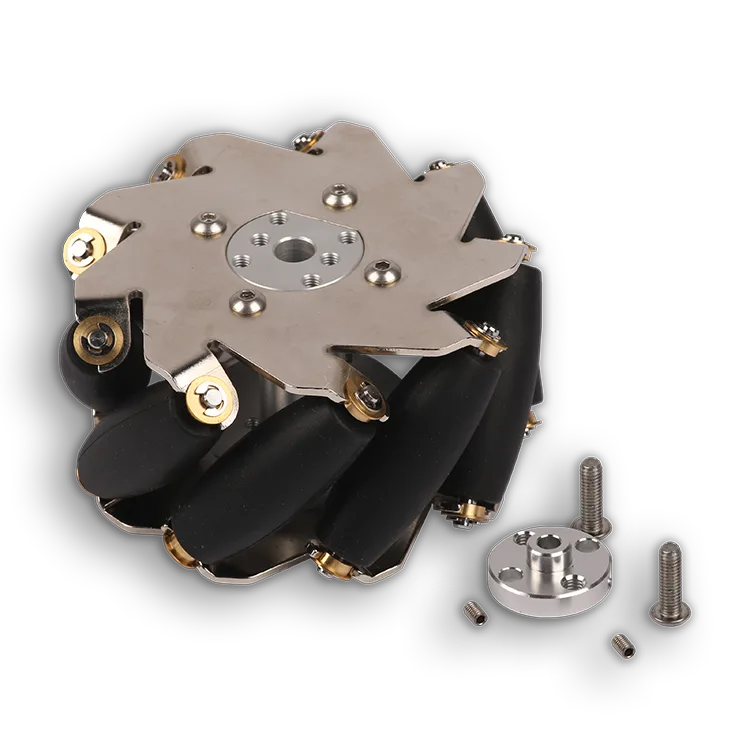
100mm 왼쪽 및 오른쪽 메카넘 휠