クイックアンサー
Makeblockでメカナムホイールロボットを製作するには、4つのメカナムホイール、4つのモーター、互換性のあるMakeblockコントローラー、そして正しい配線パターンが必要です。このガイドでは、全方向移動を実現するための組み立て、配線、プログラミングを順を追って説明します。
なぜメカナムホイールをロボットに使うのか?
標準的なホイールでは、ロボットの動きは前進、後退、旋回に限られます。斜めのローラーを備えたメカナムホイールは、シャーシを回転させずに横方向の移動を可能にします。そのため、狭いスペース、障害物コース、または正確な横方向の位置決めが必要なプロジェクトに最適です。
Makeblockのメカナムホイールは、標準のMakeblockモーターマウントとハブコネクターに適合するように設計されています。100mmサイズは、屋内ロボットプロジェクトに適した地上高と速度を提供します。
始める前に必要なもの
4つのMakeblockメカナムホイール、4つのDCモーター(例:Makeblock 25mmまたは37mmモーター)、Makeblockコントローラー(mCoreやOrionなど)、バッテリーパック、シャーシフレームが必要です。Makeblockメカナムホイールはペアで販売されているため、ロボット1台分には2セットご注文ください。
また、M4ネジとナット、ドライバー、ジャンパーワイヤーをご用意ください。プログラミングにはmBlockソフトウェアをインストールしたコンピューターが必要です。
メカナムホイールロボットの組み立て:ステップバイステップ
- 1. ホイールをモーターに取り付ける: 各メカナムホイールをモーターシャフトに、カチッと音がするか、しっかりと収まるまでスライドさせます。付属の六角穴付き止めネジを六角レンチで締めて固定します。ホイールが中心にあり、ぐらつかないことを確認してください。 シャーシに取り付ける前に、4つのホイールすべてが手で自由に回転することを確認してください。
- 2. モーターをシャーシに取り付ける: M4ネジとナットを使用して、各モーターをシャーシフレームに固定します。ホイールの車軸が外側を向くようにモーターを配置します。長方形のシャーシの場合は、各コーナーに1つずつモーターを配置します。 左前輪と右前輪のローラーの向きが鏡像になるように取り付けられていることを再確認してください。これは横移動にとって重要です。
- 3. モーターをコントローラーに配線する: 各モーターをMakeblockコントローラーのモータードライバーポートに接続します。標準的な配線パターンを使用します:左前モーターをM1、右前モーターをM2、左後モーターをM3、右後モーターをM4に接続します。極性が一貫していることを確認してください(例:赤線を+、黒線を-)。 よくある間違いは、1つのモーターの極性を逆にしてしまい、ロボットがその場で回転してしまうことです。最終決定する前に、各モーターを個別にテストしてください。
- 4. mBlockで動きをプログラムする: mBlockを開き、新しいプロジェクトを作成します。「動き」ブロックを使用するか、モーター速度を手動で設定します。前進させるには、すべてのモーターを同じ正の速度に設定します。左に横移動させるには、左側のモーターを負の速度、右側のモーターを正の速度に設定します。 過電流や急な動きを避けるため、低い速度(例:50 / 255)から始めてください。テストしながら徐々に速度を上げてください。
- 5. テストとキャリブレーション: ロボットを平らで開けた場所に置きます。プログラムをアップロードし、動きを観察します。ロボットがドリフトしたり回転したりする場合は、ホイールの向きとモーターの配線を確認してください。コード内のモーター速度値を調整して、わずかな差異を補正します。 ロボットが横移動しない場合は、横移動コマンド中に各サイドの前輪と後輪が反対方向に回転していることを確認してください。
製品スポットライト
-
100mm 左右メカナムホイール: Makeblockメカナムホイールを使用すると、ロボットは前後だけでなく、左右にも移動できます。4メカナムホイールを使用すれば、全方向に移動できる車/ロボットを構築できます。つまり、ロボットは旋回せずに左右に横移動できるため、狭い通路の移動やターゲットへの位置合わせに最適です。
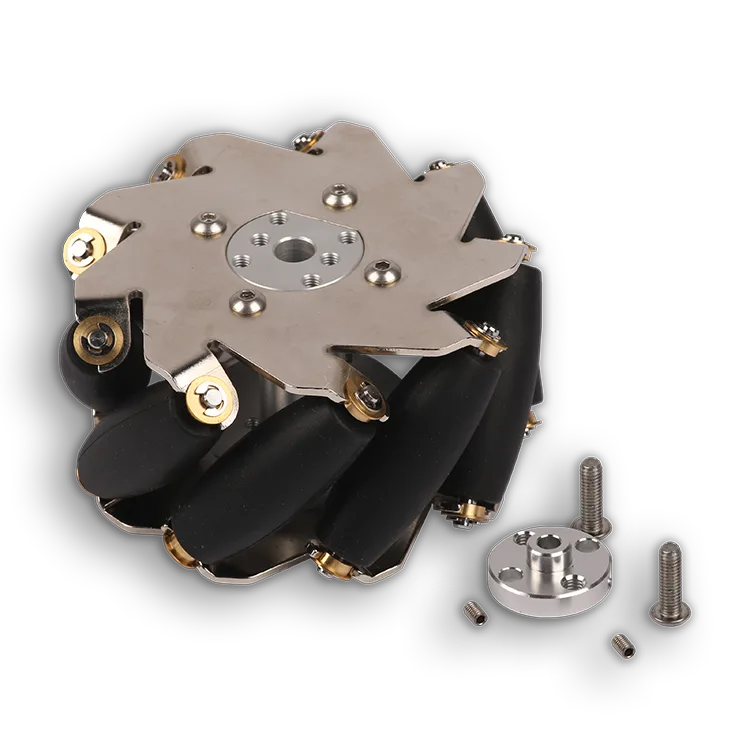
100mm 左右メカナムホイール