Respuesta rápida
Para construir un robot con ruedas Mecanum con Makeblock, necesitas cuatro ruedas Mecanum, cuatro motores, un controlador Makeblock compatible y el patrón de cableado correcto. Esta guía te explica el montaje, el cableado y la programación para un movimiento omnidireccional completo.
¿Por qué usar ruedas Mecanum en tu robot?
Las ruedas estándar limitan el movimiento de tu robot a avanzar, retroceder y girar. Las ruedas Mecanum, con sus rodillos inclinados, permiten el movimiento lateral sin girar el chasis. Esto las hace ideales para espacios reducidos, circuitos de obstáculos o cualquier proyecto que requiera un posicionamiento lateral preciso.
Las ruedas Mecanum de Makeblock están diseñadas para adaptarse a los soportes de motor y conectores de cubo estándar de Makeblock. El tamaño de 100 mm proporciona una buena distancia al suelo y velocidad para proyectos de robótica en interiores.
Lo que necesitarás antes de empezar
Necesitarás cuatro ruedas Mecanum de Makeblock, cuatro motores de CC (por ejemplo, motores Makeblock de 25 mm o 37 mm), un controlador Makeblock (como mCore u Orion), una batería y un chasis. Las ruedas Mecanum de Makeblock se venden en pares, así que pide dos juegos para un robot completo.
También prepara tornillos y tuercas M4, un destornillador y cables puente. Se necesita un ordenador con el software mBlock para la programación.
Construcción de tu robot con ruedas Mecanum: paso a paso
- 1. Fijar las ruedas a los motores: Desliza cada rueda Mecanum sobre el eje del motor hasta que encaje o quede al ras. Asegúrala con el tornillo de fijación proporcionado usando una llave Allen. Asegúrate de que la rueda esté centrada y no se tambalee. Comprueba que las cuatro ruedas giren libremente con la mano antes de montarlas en el chasis.
- 2. Montar los motores en el chasis: Usa tornillos y tuercas M4 para fijar cada motor al chasis. Coloca los motores de modo que los ejes de las ruedas apunten hacia afuera. Para un chasis rectangular, coloca un motor en cada esquina. Verifica que las ruedas delanteras izquierda y derecha estén montadas con la orientación de los rodillos reflejada; esto es fundamental para el movimiento lateral.
- 3. Cablear los motores al controlador: Conecta cada motor a un puerto del controlador de motor en tu controlador Makeblock. Usa un patrón de cableado estándar: motor delantero izquierdo a M1, delantero derecho a M2, trasero izquierdo a M3, trasero derecho a M4. Asegúrate de que la polaridad sea consistente (por ejemplo, cable rojo a +, negro a -). Un error común es invertir la polaridad en un motor, lo que hace que el robot gire sobre sí mismo. Prueba cada motor individualmente antes de finalizar.
- 4. Programar el movimiento en mBlock: Abre mBlock y crea un nuevo proyecto. Usa el bloque 'mover' o ajusta las velocidades del motor manualmente. Para el movimiento hacia adelante, configura todos los motores a la misma velocidad positiva. Para el movimiento lateral izquierdo, configura los motores izquierdos a velocidad negativa y los derechos a velocidad positiva. Comienza con una velocidad baja (por ejemplo, 50 de 255) para evitar sobrecorriente o tirones repentinos. Aumenta gradualmente a medida que pruebes.
- 5. Probar y calibrar: Coloca el robot sobre una superficie plana y abierta. Sube tu programa y observa el movimiento. Si el robot se desvía o gira, verifica la orientación de las ruedas y el cableado del motor. Ajusta los valores de velocidad del motor en el código para compensar pequeñas diferencias. Si el robot no se mueve lateralmente, verifica que las ruedas delanteras y traseras de cada lado giren en direcciones opuestas durante un comando de movimiento lateral.
Destacado del producto
-
Rueda Mecanum izquierda y derecha de 100 mm: Las ruedas Mecanum de Makeblock permiten que tu robot no solo avance y retroceda, sino también se mueva de lado a lado. Con ruedas Mecanum de 4, puedes construir un coche/robot que se mueva en todas las direcciones. Esto significa que tu robot puede moverse lateralmente hacia la izquierda o la derecha sin girar, lo que lo hace perfecto para navegar por caminos estrechos o alinearse con objetivos.
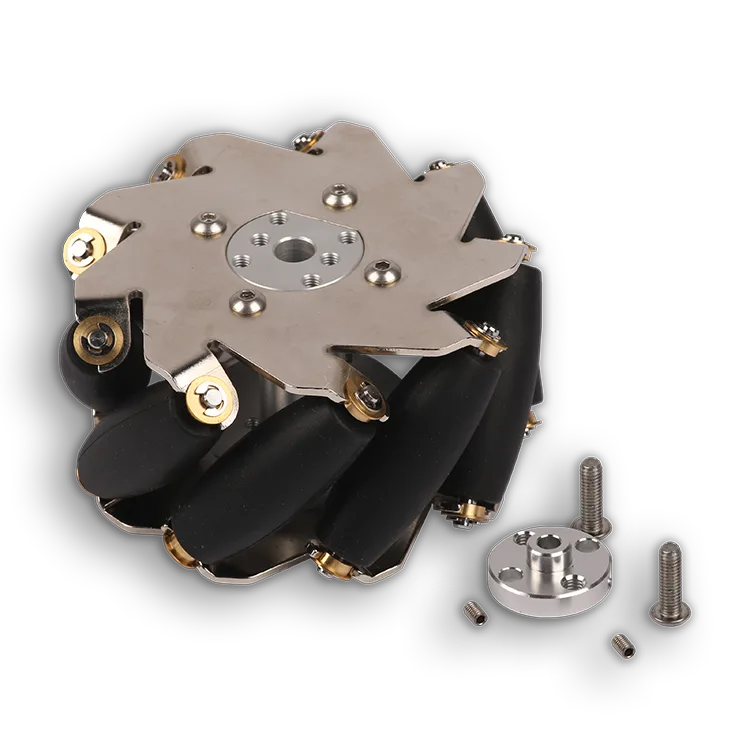
Rueda Mecanum izquierda y derecha de 100 mm