Réponse rapide
Pour construire un robot à roues Mecanum avec Makeblock, vous avez besoin de quatre roues Mecanum, quatre moteurs, un contrôleur Makeblock compatible et le schéma de câblage correct. Ce guide vous explique l'assemblage, le câblage et la programmation pour un mouvement omnidirectionnel complet.
Pourquoi des roues Mecanum pour votre robot ?
Les roues standard limitent votre robot à avancer, reculer et tourner. Les roues Mecanum, avec leurs rouleaux inclinés, permettent un mouvement latéral sans faire pivoter le châssis. Cela les rend idéales pour les espaces restreints, les parcours d'obstacles ou tout projet nécessitant un positionnement latéral précis.
Les roues Mecanum de Makeblock sont conçues pour s'adapter aux supports moteur et aux connecteurs de moyeu standard de Makeblock. La taille de 100 mm offre une bonne garde au sol et une bonne vitesse pour les projets de robotique en intérieur.
Ce dont vous aurez besoin avant de commencer
Vous aurez besoin de quatre roues Mecanum Makeblock, quatre moteurs à courant continu (par exemple, des moteurs Makeblock de 25 mm ou 37 mm), un contrôleur Makeblock (comme mCore ou Orion), une batterie et un châssis. Les roues Mecanum Makeblock sont vendues par paire, commandez donc deux jeux pour un robot complet.
Préparez également des vis et écrous M4, un tournevis et des fils de connexion. Un ordinateur avec le logiciel mBlock est nécessaire pour la programmation.
Construire votre robot à roues Mecanum : étape par étape
- 1. Fixer les roues aux moteurs : Glissez chaque roue Mecanum sur l'arbre du moteur jusqu'à ce qu'elle s'enclenche ou soit affleurante. Fixez-la avec la vis de pression fournie à l'aide d'une clé hexagonale. Assurez-vous que la roue est centrée et ne vacille pas. Vérifiez que les quatre roues tournent librement à la main avant de les monter sur le châssis.
- 2. Monter les moteurs sur le châssis : Utilisez des vis et écrous M4 pour fixer chaque moteur au châssis. Positionnez les moteurs de manière à ce que les axes des roues pointent vers l'extérieur. Pour un châssis rectangulaire, placez un moteur à chaque coin. Vérifiez que les roues avant gauche et avant droite sont montées avec l'orientation des rouleaux en miroir – ceci est essentiel pour le déplacement latéral.
- 3. Câbler les moteurs au contrôleur : Connectez chaque moteur à un port de commande moteur sur votre contrôleur Makeblock. Utilisez un schéma de câblage standard : moteur avant gauche à M1, avant droit à M2, arrière gauche à M3, arrière droit à M4. Assurez-vous que la polarité est cohérente (par exemple, fil rouge sur +, noir sur -). Une erreur courante est d'inverser la polarité sur un moteur, ce qui fait tourner le robot sur lui-même. Testez chaque moteur individuellement avant de finaliser.
- 4. Programmer le mouvement dans mBlock : Ouvrez mBlock et créez un nouveau projet. Utilisez le bloc 'déplacer' ou réglez manuellement les vitesses des moteurs. Pour un mouvement vers l'avant, réglez tous les moteurs sur la même vitesse positive. Pour un déplacement latéral gauche, réglez les moteurs gauche sur une vitesse négative et les moteurs droit sur une vitesse positive. Commencez par une vitesse faible (par exemple, 50 sur 255) pour éviter les surintensités ou les à-coups soudains. Augmentez progressivement au fur et à mesure de vos tests.
- 5. Tester et calibrer : Placez le robot sur une surface plane et ouverte. Téléchargez votre programme et observez le mouvement. Si le robot dérive ou tourne, vérifiez l'orientation des roues et le câblage des moteurs. Ajustez les valeurs de vitesse des moteurs dans le code pour compenser les petites différences. Si le robot ne se déplace pas latéralement, vérifiez que les roues avant et arrière de chaque côté tournent dans des directions opposées lors d'une commande de déplacement latéral.
Focus produit
-
Roue Mecanum gauche et droite de 100 mm: Les roues Mecanum Makeblock permettent à votre robot non seulement d'avancer et de reculer, mais aussi de se déplacer latéralement. Avec des roues Mecanum de 4, vous pouvez construire une voiture/un robot qui peut se déplacer dans toutes les directions. Cela signifie que votre robot peut se déplacer latéralement à gauche ou à droite sans tourner, ce qui le rend parfait pour naviguer dans des chemins étroits ou s'aligner sur des cibles.
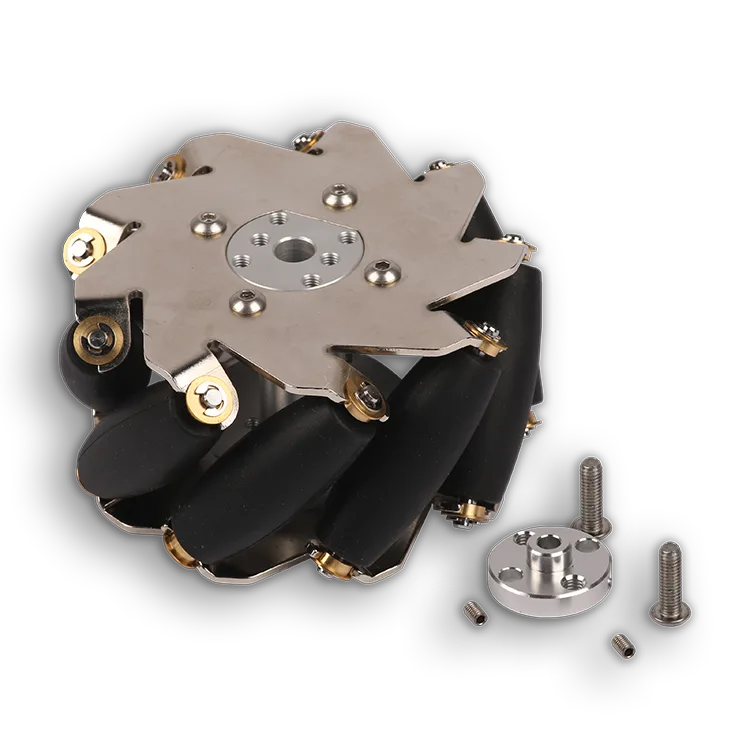
Roue Mecanum gauche et droite de 100 mm